
- AI
- Edge Computing
- Industries
- Clea
Pourquoi l’IA embarquée redéfinit la conception des systèmes robotiques
Découvrez comment l’edge AI et l’infrastructure cloud transforment la Physical AI et la robotique industrielle, en permettant des déploiements edge-to-cloud évolutifs, sécurisés et en temps réel.
Le secteur industriel utilise depuis longtemps des plateformes robotiques pour des tâches comme la manutention, la fabrication de produits et la gestion des stocks. Aujourd’hui, les robots mobiles autonomes (AMR), les robots collaboratifs (cobots) et les lignes d’assemblage et d’inspection avancées s’appuient sur l’intelligence artificielle (IA) pour atteindre un niveau supérieur d’autonomie opérationnelle, dans un nouveau domaine appelé « Physical AI ».
Historiquement, de nombreuses charges de travail d’IA ont été associées au cloud computing, en raison de son potentiel de ressources abondantes et des contraintes traditionnelles de puissance et de performance du matériel embarqué. À mesure que les tâches pilotées par l’IA ont progressé, de la reconnaissance optique de caractères (OCR) à la détection automatisée des défauts par exemple, les besoins de calcul n’ont cessé d’augmenter.
Cependant, les plateformes de traitement modernes permettent désormais d’exécuter directement sur le matériel en périphérie de nombreuses charges de travail d’IA sophistiquées. Ces technologies changent ainsi la manière dont les ingénieurs abordent la conception de la robotique industrielle.
Les avantages opérationnels de l’intelligence locale
Si le cloud computing offre des ressources abondantes pour le traitement de l’IA, il peut poser des problèmes à la robotique industrielle :
Le premier est la latence de traitement, qui combine la latence réseau, l’ordonnancement des tâches au sein des serveurs cloud et le temps de traitement dans le cloud. Les opérations rapides et fortement coordonnées, comme l’inspection et le rejet robotisés de produits sur les lignes d’assemblage, reposent sur un timing strict pour maximiser le débit. Une latence variable réduit le déterminisme, et donc l’efficacité opérationnelle, car il faut abaisser les vitesses pour compenser.
Le traitement non local fait aussi obstacle à la continuité opérationnelle. Lors de pannes réseau, les équipements dépendants du cloud peuvent voir leurs fonctionnalités dégradées lorsque les ressources de traitement deviennent indisponibles. Si les temps d’arrêt qui en résultent peuvent coûter cher aux fabricants, les pannes réseau peuvent aussi nuire à la sécurité du personnel qui travaille aux côtés des cobots et des AMR si des processus de détection essentiels sont interrompus.
De plus, la bande passante réseau pose des problèmes de coût et de débit dans les cas d’usage gourmands en données, comme les cobots d’inspection qualité équipés de caméras haute résolution. En outre, l’envoi de données brutes hors de l’appareil pour analyse peut accroître les risques pour la confidentialité et la sécurité des données.
En passant à une intelligence embarquée, les développeurs de systèmes robotiques peuvent répondre à ces préoccupations liées au traitement non local :
Traiter les données près de leur source entraîne généralement une latence plus faible. Les développeurs peuvent aussi renforcer le déterminisme en utilisant des combinaisons matériel-logiciel conçues pour le fonctionnement en temps réel, ce qui permet le haut niveau de coordination exigé par les systèmes robotiques des lignes d’assemblage.
De même, déplacer tous les processus essentiels directement sur les plateformes robotiques favorise un fonctionnement sans réseau, ce qui réduit le risque d’arrêts et de dégradations de performance susceptibles d’affecter la productivité ou la sécurité des robots. Le traitement en périphérie supprime aussi les contraintes de coût et de bande passante liées à l’analyse de données dans le cloud, tout en améliorant fortement la confidentialité et la sécurité des données, puisque les données brutes n’ont pas besoin de quitter l’appareil.
Pour les équipes de robotique industrielle, une approche « edge first » concentre davantage l’ingénierie matérielle sur les exigences de traitement et d’interfaçage des systèmes de Physical AI. Le développement est encore compliqué par la mise en œuvre de logiciels applicatifs avancés et de workflows de déploiement de l’edge AI. L’intelligence embarquée n’en offre pas moins une voie vers une plus grande autonomie robotique.
Comment l’infrastructure cloud soutient la robotique industrielle
Si le traitement en périphérie offre de nombreux avantages pour chaque plateforme de robotique industrielle, l’infrastructure cloud joue toujours un rôle important pour soutenir les opérations à l’échelle du déploiement :
La gestion de parc dans le cloud permet aux équipes de coordonner les opérations quotidiennes comme planifiées sur de nombreux robots. Concrètement, elle transforme des systèmes distincts en un réseau évolutif qui fonctionne comme un seul, ce qui réduit les goulots d’étranglement opérationnels, comme les AMR qui se bloquent mutuellement la route dans les espaces partagés.
Le cloud fournit en outre un espace centralisé pour la supervision, l’observabilité grâce à la télémétrie des appareils et la visualisation d’indicateurs opérationnels ; par exemple, les taux de détection de défauts et le débit de fabrication d’une ligne d’assemblage, plutôt que des données brutes. Surtout, les plateformes cloud centralisent des tâches essentielles de gestion du cycle de vie logiciel, comme les mises à jour over-the-air (OTA) qui améliorent les performances des robots et corrigent les vulnérabilités de sécurité.
Associer l’intelligence locale à des plateformes cloud globales est une stratégie puissante pour la robotique industrielle moderne. Ce processus peut toutefois être complexe : les équipes de robotique ont donc intérêt à recourir à des solutions prêtes pour la production, capables d’accélérer le développement matériel et logiciel au sein d’un framework edge-to-cloud unifié.
Des solutions évolutives pour construire des déploiements robotiques edge-to-cloud
SECO propose un écosystème complet pour construire des systèmes robotiques destinés à des opérations industrielles à l’échelle du déploiement. Un défi majeur pour les ingénieurs reste toutefois de trouver des plateformes de traitement capables de prendre en charge des charges de travail d’edge AI avancées. SECO y répond avec ses systèmes sur module (SOM) SOM-SMARC-Dragonwing-IQ8, SOM-COMe-CT6-Dragonwing-IQ-X et SOM-SMARC-QCS6490.
Basées respectivement sur les processeurs Qualcomm® Dragonwing™ IQ8, Dragonwing™ IQ-X et Dragonwing™ QCS6490, ces plateformes Edge hautement intégrées réduisent la dépendance opérationnelle au cloud en permettant d’exécuter localement des tâches d’IA exigeantes. Cela passe par un traitement hétérogène, avec :
- Plusieurs cœurs CPU pour le traitement applicatif avancé, la localisation et cartographie simultanées (SLAM) et les communications parallèles entre les périphériques robotiques, comme les sous-systèmes de commande de moteurs et de détection.
- Un GPU intégré pour le prétraitement d’images et le rendu graphique, par exemple lors de l’inspection de produits ou du pilotage d’interfaces homme-machine (IHM).
- Une accélération IA dédiée pour l’exécution locale de la détection de personnes, de la reconnaissance d’objets, de la classification de sons et d’autres tâches essentielles dans les environnements de cobots.
SECO propose ces processeurs avancés sur des ordinateurs sur module (COM) à standard ouvert, ce qui simplifie l’intégration et la fabrication à grande échelle tout en offrant des interfaces industrielles pour les applications de robotique. Une fois qu’un système de carte porteuse adapté est conçu, la prise en charge sur le long terme des SOM et leur interopérabilité avec les COM du même standard réduisent la dépendance vis-à-vis d’un fournisseur et limitent les efforts de reconception si d’autres solutions doivent être approvisionnées par la suite.
En complément de ces plateformes matérielles, Clea de SECO fournit une couche de base sécurisée, de niveau industriel, pour des déploiements edge-to-cloud évolutifs. Clea OS propose un framework logiciel modulaire et hautement personnalisable, basé sur Yocto Linux, qui permet aux développeurs d’exploiter pleinement le traitement hétérogène tout en écartant les composants logiciels inutiles, afin de maximiser le potentiel des ressources en périphérie.
D’autres modules Clea aident les développeurs à construire la couche cloud pour la gestion de parc, l’orchestration des données et les mises à jour OTA sécurisées qui servent les opérations à long terme de la robotique industrielle à l’échelle du déploiement. Par ailleurs, SECO App Hub et Clea Studio AI fournissent des modèles d’IA vérifiés et des environnements d’entraînement pour accélérer le développement de l’IA.
Les progrès de l’edge AI transforment la robotique industrielle, mais SECO apporte les solutions et l’expertise pour aider les ingénieurs à tirer pleinement parti du matériel en périphérie lorsqu’ils construisent des systèmes de Physical AI. Pour en savoir plus, parlez à nos experts et restez attentifs au prochain volet de cette série, consacré à l’évolution du paysage de la Physical AI et de la robotique industrielle.
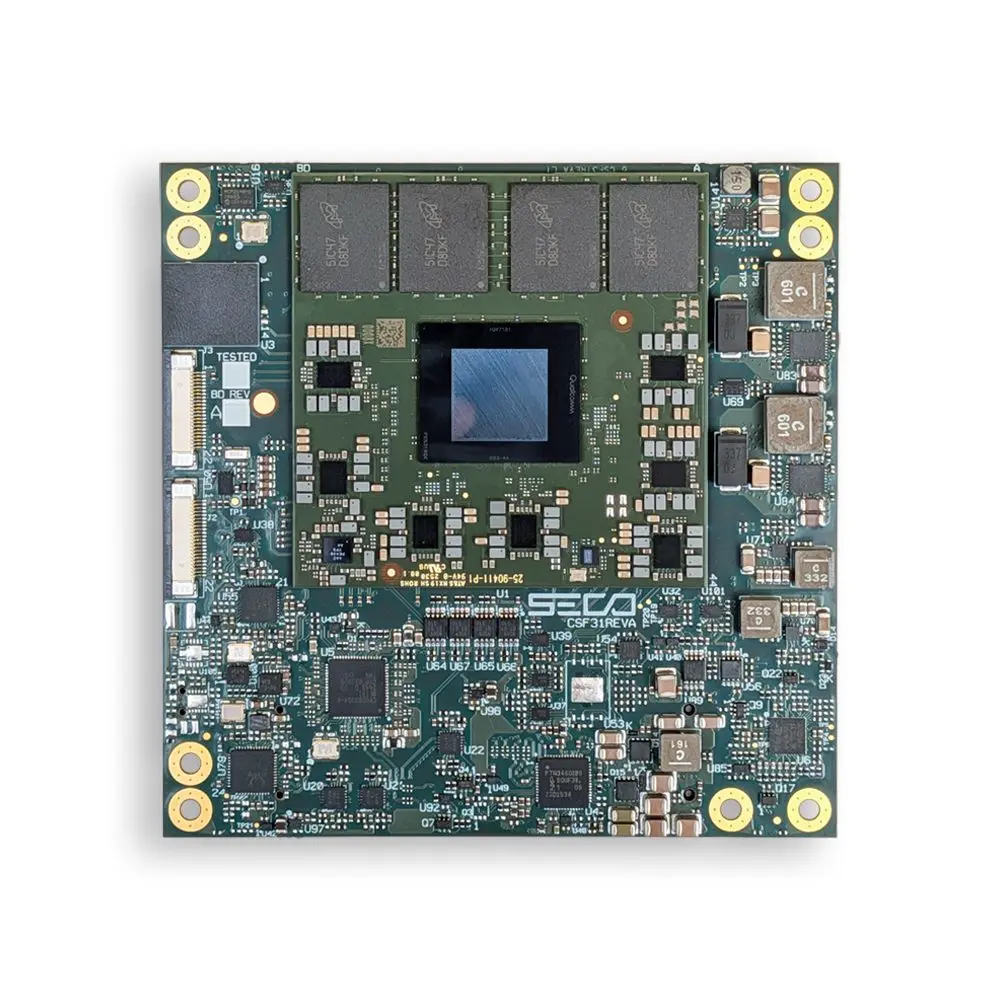
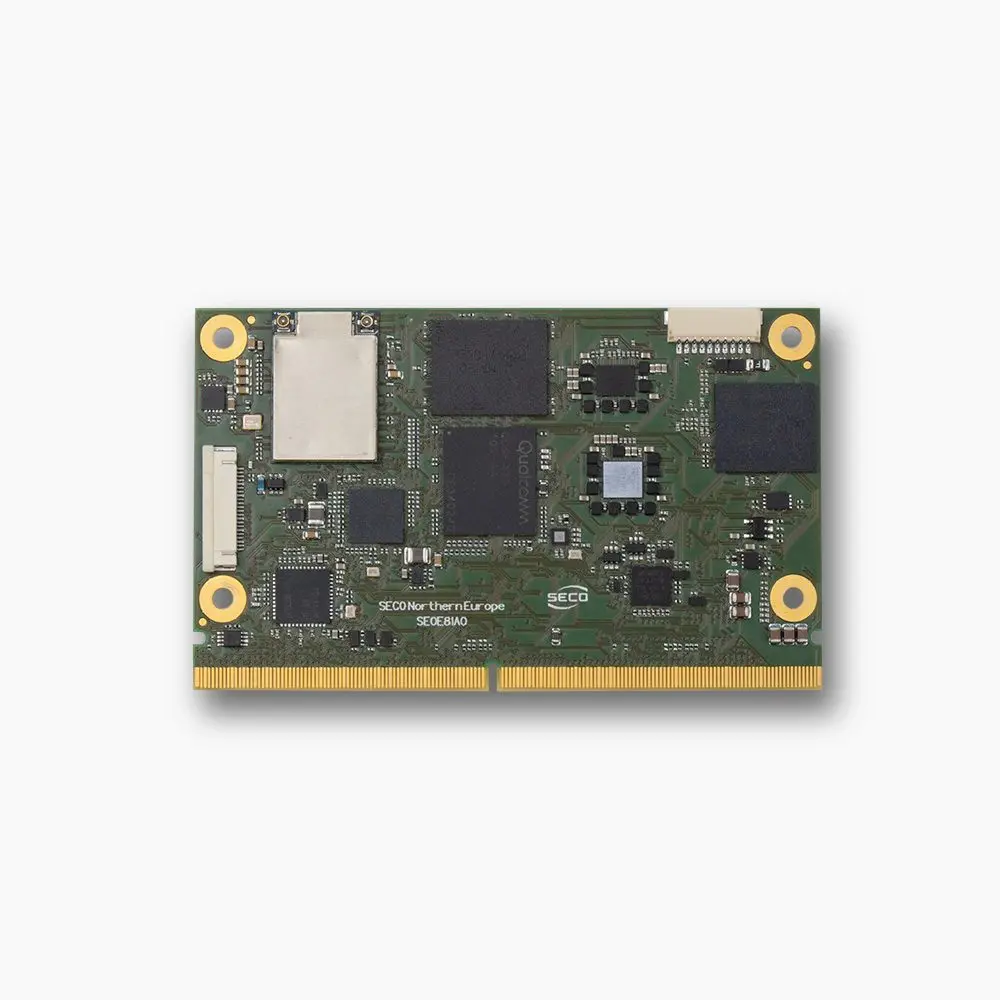
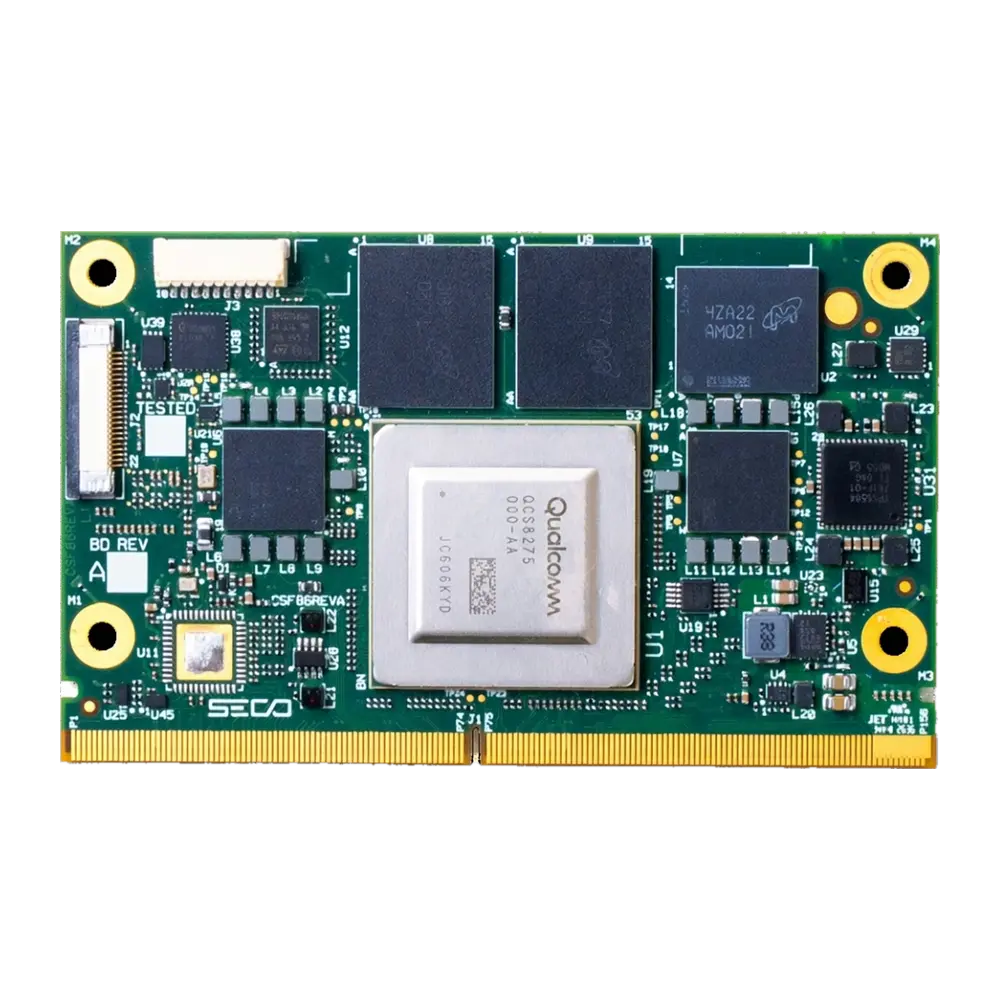
Présenté dans cet article
SOM-SMARC-Dragonwing-IQ8
Module SMARC® Rel. 2.2 avec processeurs applicatifs Qualcomm® Dragonwing™ IQ8.
- SMARC®
- Qualcomm® Dragonwing™ IQ8
Également dans cet article : SOM-COMe-CT6-Dragonwing-IQ-X, SOM-SMARC-QCS6490
À lire aussi

Actualités, 12 novembre 2026
Le module COM Express de SECO basé sur AMD Ryzen Embedded 8000 Series est désormais disponible sous forme d’échantillons
Lire
Actualités, 10 novembre 2026
SECO annonce que Modular Link IQ-615 et Modular Link MX93 sont désormais disponibles à la commande
Lire
Actualités, 5 novembre 2026
SECO et Peridio s’associent pour accélérer la robotique et la Physical AI, du développement au déploiement sur Qualcomm® Dragonwing™
Lire
Recevez la newsletter SECO.
Inscrivez-vous avec votre adresse e-mail sur seco.com.