
- AI
- Edge Computing
- Industries
- Clea
Du prototype validé à l’architecture de production : concevoir autour de SOM-SMARC-Dragonwing-IQ8
Découvrez comment la conception de la carte porteuse, le mappage des E/S, la répartition entre IA et contrôle, la portabilité logicielle et la gestion du cycle de vie façonnent une robotique industrielle évolutive.
Le modèle d’IA fonctionne. La perception et la navigation ont été validées. Le robot peut se déplacer dans un environnement contrôlé. Le défi suivant n’est plus de prouver le concept : il s’agit de concevoir autour de lui le système de production.
Pour les équipes qui démarrent avec Arduino® VENTUNO™ Q, cette transition n’est ni un redémarrage complet ni un simple remplacement d’une carte par une autre. La logique applicative, les modèles d’IA et les workflows de développement peuvent assurer une continuité. Le matériel de production doit en revanche être conçu autour des besoins d’exploitation réels du robot : le nombre de caméras nécessaires, le raccordement des actionneurs, l’endroit où s’exécutent les fonctions de contrôle sensibles au temps, et la gestion des limites de puissance et de température dans le boîtier final.
Un SOM de production n’est pas un remplacement à l’identique d’une plateforme de développement
VENTUNO Q offre un environnement intégré pour développer et valider rapidement des applications de robotique. Un système sur module orienté production obéit à une autre logique de conception, avec la souplesse nécessaire pour adapter l’architecture matérielle aux exigences du système final.
SOM-SMARC-Dragonwing-IQ8 de SECO associe le traitement Qualcomm® Dragonwing™ IQ8 Series à jusqu’à 40 TOPS denses de performance IA, au format compact SMARC® Rel. 2.2. En tant que module orienté production, il fournit la base de traitement, de mémoire et d’E/S haut débit nécessaire pour construire des systèmes robotiques spécifiques à l’application.
Contrairement à une plateforme de développement intégrée, un SOM de production est conçu pour être intégré dans un système propre à l’application, sans reproduire chaque connecteur ou sous-système utilisé pendant le prototypage. Il est intégré au moyen d’une carte porteuse conçue autour du robot final, où les interfaces spécifiques, les ressources de contrôle et les autres composants de support peuvent être choisis en fonction du système cible.
Passer d’une configuration de développement ouverte à un robot qui fonctionne en continu dans un boîtier introduit une autre série de contraintes pratiques. Les charges de travail d’IA soutenues doivent être envisagées avec la puissance disponible, la température ambiante et la dissipation thermique. SOM-SMARC-Dragonwing-IQ8 prend en charge la gestion thermique passive et existe dans une configuration pour température industrielle couvrant de -40°C à +85°C, ce qui donne aux concepteurs une plus grande flexibilité pour intégrer le module dans l’architecture mécanique et thermique finale.
Concevoir la carte porteuse autour des interfaces critiques pour la robotique
La carte porteuse détermine la manière dont le module de calcul interagit avec le reste du robot. Sa conception doit partir de l’architecture de l’application plutôt que d’une comparaison directe entre les cartes d’E/S de deux plateformes.
Pour les conceptions robotiques, SOM-SMARC-Dragonwing-IQ8 offre la connectivité nécessaire pour construire autour de différentes architectures de détection et de contrôle, notamment PCIe Gen4 configurable, double Ethernet jusqu’à 2.5 GbE, double CAN-FD, UART, ainsi que des options MIPI-CSI à 2 et 4 lignes pour les systèmes de vision. La question d’ingénierie n’est pas simplement de savoir quelles interfaces sont disponibles, mais lesquelles le robot final exige réellement.
Ces exigences façonnent l’architecture même de la carte porteuse : les systèmes de vision peuvent appeler des configurations MIPI-CSI différentes, les fonctions de contrôle et de détection doivent être choisies et réparties entre les ressources CAN-FD et PCIe disponibles, tandis que la bande passante réseau et la connectivité physique doivent refléter la manière dont le robot interagira avec les machines et l’infrastructure de son environnement cible.
La plateforme de calcul IA, l’architecture de contrôle et la conception physique du robot doivent être envisagées comme un seul système.
Ce qui peut rester continu, et ce qui doit être adapté
Passer à une architecture de production ne signifie pas nécessairement abandonner l’application développée pendant le prototypage. Les modèles d’IA, la logique applicative de haut niveau, certains composants logiciels et les workflows de développement familiers peuvent rester réutilisables, selon leurs dépendances matérielles et logicielles.
Cette continuité ne signifie pas que le passage à la production est une migration en un clic.
La portabilité logicielle doit donc être envisagée avec l’architecture de la carte porteuse et les exigences du système final. Un modèle peut s’exécuter sur le même moteur d’IA, mais le logiciel qui l’entoure doit toujours communiquer correctement avec les caméras, les capteurs, les systèmes de contrôle et les autres périphériques choisis pour le robot de production.
SECO soutient cette transition avec son expertise en conception de cartes porteuses, le mappage des E/S, la prise en charge BSP, l’intégration de pilotes et des services d’ingénierie embarquée. Les équipes peuvent ainsi coordonner le développement matériel et logiciel au lieu de les traiter comme deux chantiers distincts.
Répartir l’IA et le contrôle déterministe
Une décision d’architecture essentielle consiste à déterminer comment répartir le traitement IA et les fonctions de contrôle sensibles au temps dans le système de production. Selon l’application, ces fonctions peuvent s’appuyer sur des ressources de calcul et de contrôle différentes, la latence, l’isolation, la sécurité et les exigences de contrôle orientant la répartition la plus appropriée.
Cela devient particulièrement important lors du passage d’une plateforme de prototypage intégrée à une architecture modulaire basée sur un SOM, où les fonctions de contrôle peuvent devoir être redistribuées selon les exigences du robot final.
Valider la plateforme avant la carte porteuse sur mesure
Avant de passer à une carte porteuse sur mesure, les équipes d’ingénierie peuvent évaluer SOM-SMARC-Dragonwing-IQ8 avec EVAL-KIT-SOM-SMARC de SECO et le Modular Vision Kit. Ces plateformes permettent une validation précoce du module, des tests de périphériques et l’intégration logicielle pendant le développement de la carte porteuse finale propre à l’application.
Ils ne remplacent pas la validation du système final, où la carte porteuse sur mesure, la conception thermique, l’architecture de contrôle et les interfaces propres à l’application doivent être vérifiées ensemble dans l’application cible.
Coordonner matériel et logiciel dès le départ
L’intégration matérielle ne suffit pas à définir la plateforme de production. La base logicielle, qui comprend le système d’exploitation, le BSP, les pilotes et l’environnement applicatif, doit évoluer en même temps que le matériel cible.
La portabilité des applications et la prise en charge logicielle de la plateforme sont deux volets distincts de la transition. Les modèles d’IA et la logique applicative développés pendant le prototypage peuvent rester réutilisables, tandis que les BSP, les pilotes et l’intégration spécifique au matériel doivent toujours être adaptés au système cible. L’environnement logiciel de SOM-SMARC-Dragonwing-IQ8 associe la prise en charge Linux au niveau de la plateforme à la voie qu’ouvre Clea OS vers une base industrielle cohérente pour le déploiement des applications, leur maintenabilité et la gestion du cycle de vie.
La conception de la carte porteuse, le développement du BSP, l’intégration des pilotes et le portage de l’application doivent donc progresser comme des activités coordonnées.
Concevoir la plateforme pour plus que le premier robot
Une architecture de production doit soutenir non seulement le premier déploiement, mais aussi les futures variantes de robots et les futures générations de produits.
La nature modulaire de SMARC permet aux équipes d’ingénierie de développer des architectures de cartes porteuses réutilisables pour des produits apparentés, à condition que les interfaces et les exigences du système restent compatibles. Cela peut réduire l’effort de reconception futur et aider les fabricants à faire évoluer les configurations de détection, les logiciels applicatifs et les options de calcul sans reconstruire toute la plateforme.
SOM-SMARC-Dragonwing-IQ8 apporte la base de calcul industrielle. L’expertise de SECO en cartes porteuses, son support d’ingénierie embarquée et l’infrastructure logicielle Clea aident les équipes à concevoir autour de lui la plateforme robotique complète.
Manifestez votre intérêt pour l’évaluation de SOM-SMARC-Dragonwing-IQ8 pour votre prochaine plateforme de robotique industrielle.
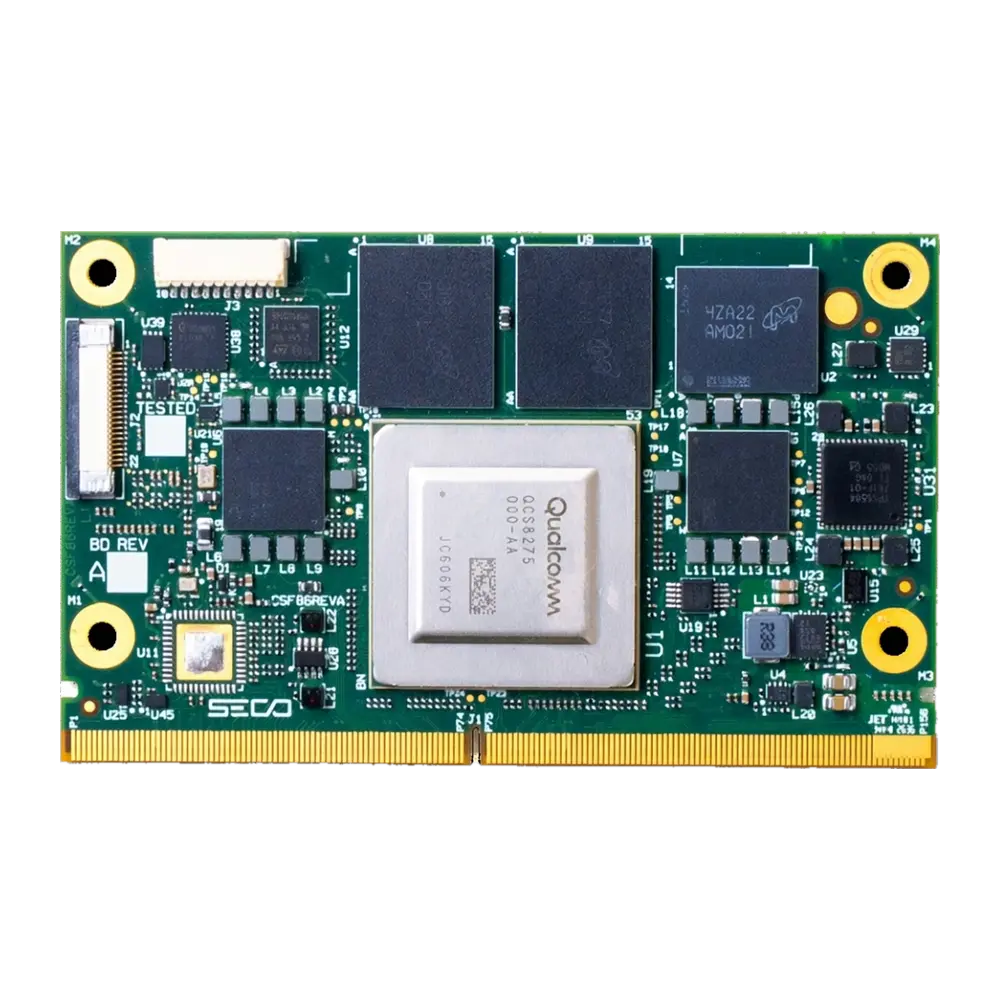
Présenté dans cet article
SOM-SMARC-Dragonwing-IQ8
Module SMARC® Rel. 2.2 avec processeurs applicatifs Qualcomm® Dragonwing™ IQ8.
- SMARC®
- Qualcomm® Dragonwing™ IQ8
À lire aussi

Actualités, 12 novembre 2026
Le module COM Express de SECO basé sur AMD Ryzen Embedded 8000 Series est désormais disponible sous forme d’échantillons
Lire
Actualités, 5 novembre 2026
SECO et Peridio s’associent pour accélérer la robotique et la Physical AI, du développement au déploiement sur Qualcomm® Dragonwing™
Lire
Blog
L’IA edge industrielle en 2027 : ce que les OEM doivent concevoir dès maintenant
Lire
Recevez la newsletter SECO.
Inscrivez-vous avec votre adresse e-mail sur seco.com.