
- AI
- Industries
- Edge Computing
- Clea
Des AMR aux cobots : le calcul modulaire pour les machines intelligentes
Découvrez comment le calcul modulaire et l’edge AI aident les OEM de la robotique à concevoir des plateformes Physical AI évolutives pour les AMR, les cobots et les machines intelligentes de nouvelle génération.

L’intelligence artificielle (IA) physique transforme rapidement les attentes en matière de robotique industrielle. Les robots mobiles autonomes (AMR), les robots collaboratifs (cobots), les systèmes de vision intelligents et les autres machines autonomes doivent de plus en plus évoluer dans des situations complexes du monde réel, grâce à une perception avancée et à un raisonnement adaptatif reposant sur une intelligence locale à faible latence.
L’association de l’IA, de la détection et de l’interaction physique impose de nouvelles exigences aux plateformes de calcul embarqué en périphérie. Mais pour les OEM de la robotique, les architectures sous-jacentes doivent aussi accompagner le parcours qui mène des premiers développements au déploiement industriel à grande échelle de machines hétérogènes.
Un AMR, par exemple, peut privilégier un traitement IA économe en énergie, des caméras, un LIDAR et une connectivité sans fil, tandis qu’un cobot peut exiger une autre combinaison de vision industrielle, de réseaux industriels et de commande de moteurs temps réel déterministe. Au sein d’une même famille de produits, les besoins en traitement et en E/S peuvent varier considérablement.
À mesure que les exigences des systèmes évoluent, il devient de plus en plus difficile de justifier la conception d’une nouvelle plateforme de calcul pour chaque machine. Le calcul modulaire offre une solution évolutive qui contribue à prolonger les cycles de vie industriels et à soutenir les développements de produits futurs.
Pourquoi le calcul modulaire compte pour la Physical AI et la robotique
Dans les architectures de calcul embarqué, les ressources de traitement, la mémoire et les E/S sont souvent étroitement liées aux besoins d’une application donnée. Si l’un de ces besoins change, la mise à niveau de l’architecture du système peut être bien plus complexe que le simple choix d’un processeur plus récent.
La Physical AI exige souvent des ressources de traitement supplémentaires pour une edge AI efficace, une capacité et une bande passante mémoire accrues pour des systèmes de vision toujours plus complexes, et de nouvelles E/S pour les capteurs et les réseaux modernes. Or le défi fondamental pour les ingénieurs est que ces exigences continuent d’augmenter rapidement.
En adoptant des architectures système modulaires, les ingénieurs peuvent dissocier les ressources de calcul du matériel spécifique à l’application et limiter les difficultés de mise à niveau lorsque les exigences du système changent.
Pendant le prototypage, les ingénieurs peuvent établir les besoins de l’application en matière de traitement, de détection et d’IA avant de s’engager sur le matériel de production. Lors de la conception des modèles de série, les E/S propres à l’application peuvent ensuite être développées autour d’une plateforme de calcul modulaire adaptée, susceptible d’être réutilisée pour différentes variantes de produit et les générations futures.
La modularité ne se résume donc pas à rendre un composant remplaçable. Pour les OEM industriels qui développent plusieurs machines intelligentes, elle permet à l’architecture de calcul elle-même de devenir un élément réutilisable dans les feuilles de route produit à long terme.
Concevoir des plateformes robotiques évolutives avec les SOM et les standards COM ouverts
Les systèmes sur module (SOM) et les ordinateurs sur module (COM) offrent un moyen pratique de dissocier les plateformes de calcul de la conception du produit propre à l’application.
Les ressources de calcul essentielles, comme le processeur et la mémoire, sont intégrées au module, tandis qu’une carte porteuse fournit les interfaces et les autres fonctions requises par la machine concernée. En robotique industrielle, les caméras, les capteurs, les contrôleurs de moteurs, les interfaces réseau et les autres éléments matériels peuvent ainsi rester étroitement adaptés aux besoins de chaque machine, sans lier les conceptions à des implémentations de processeur précises.
En intégrant le calcul au moyen de modules compatibles avec les cartes porteuses, les concepteurs peuvent absorber les évolutions de performance de traitement, de besoins en énergie et de capacités d’IA sans devoir repenser entièrement la plateforme de calcul ni le matériel applicatif environnant. Les OEM peuvent aussi adapter leurs machines intelligentes à l’évolution des besoins de traitement sans considérer chaque nouvelle génération comme une conception entièrement nouvelle.
Les standards COM ouverts soutiennent cette approche grâce à des architectures de modules standardisées, qui peuvent simplifier l’intégration du calcul et favoriser une mise sur le marché plus rapide. Ils assurent aussi l’interopérabilité entre solutions compatibles, ce qui peut aider à réduire la dépendance vis-à-vis d’un fournisseur et à renforcer la résilience de la chaîne d’approvisionnement à long terme.
La conception fondée sur les COM ouverts est déjà appliquée aux systèmes de Physical AI industriels, au moyen de SOM reposant sur des plateformes de traitement Qualcomm avancées. Le portefeuille de SECO comprend des solutions basées sur le standard Smart Mobility Architecture (SMARC), comme SOM-SMARC-Dragonwing-IQ8 et SOM-SMARC-QCS6490, qui offrent un traitement hétérogène hautes performances dans un format compact et une enveloppe énergétique réduite. Autre option, SOM-COMe-CT6-Dragonwing-IQ-X repose sur le standard COM Express Type 6 Compact, qui propose de nombreuses E/S haut débit et prend en charge des configurations de calcul plus performantes.
Par ailleurs, SOM-SMARC-Dragonwing-IQ8 utilise la même famille de processeurs Qualcomm® Dragonwing™ IQ8 que la plateforme de développement Arduino VENTUNO Q, spécialement destinée aux applications d’IA et de robotique. Il constitue ainsi une plateforme orientée production, qui contribue à réduire les redéveloppements lors du passage de prototypes de Physical AI basés sur VENTUNO Q à la série.
Étendre la modularité à la pile logicielle
Les plateformes de robotique industrielle reposent sur des systèmes d’exploitation, des pilotes, des frameworks d’IA, des fonctions de sécurité et des logiciels de gestion robustes. Mais les avantages de la modularité matérielle sont sans doute fortement réduits si tout changement de matériel impose un redéveloppement logiciel important. L’architecture logicielle joue donc un rôle clé dans toute stratégie de calcul modulaire efficace.
Le Yocto Project offre une base modulaire et configurable pour créer des environnements Linux embarqués très personnalisés. Plutôt que d’utiliser un système d’exploitation généraliste, les développeurs peuvent construire et maintenir des images logicielles autour des paquets, pilotes et services dont l’application a besoin. Cela leur permet de prendre en charge un plus large éventail de plateformes de traitement, tout en écartant les composants logiciels inutiles et en réduisant la surface d’attaque globale.
Le framework logiciel Clea de SECO reprend les principaux avantages de Yocto Linux et propose un écosystème edge-to-cloud compatible avec de nombreux systèmes industriels tiers. Grâce à Clea OS et à ses modules logiciels associés, SECO permet aux développeurs d’assurer la cybersécurité et la gestion du cycle de vie logiciel à long terme sur des parcs hétérogènes gérés de façon centralisée. Des outils d’activation de l’IA comme SECO App Hub permettent ensuite de déployer des modèles d’IA validés en périphérie sur plusieurs architectures de calcul prises en charge.
Il en résulte une définition plus large de la modularité. Au lieu de se limiter à savoir si un module de calcul peut en remplacer un autre, SECO montre comment le matériel, les systèmes d’exploitation, les applications et l’infrastructure de gestion peuvent fonctionner ensemble comme des plateformes réutilisables dans les déploiements de Physical AI.
Concevoir des plateformes de calcul pour la nouvelle génération de machines intelligentes
Les AMR et les cobots illustrent l’importance d’un calcul flexible et modulaire. Ces deux applications s’inscrivent dans le mouvement plus large vers la Physical AI, mais les architectures de calcul qu’elles exigent peuvent varier considérablement. Il en va de même pour les systèmes de vision intelligents, les équipements industriels autonomes et les applications émergentes de la robotique.
Une architecture modulaire n’a pas pour but de rendre ces machines identiques. Elle offre plutôt une base commune qui peut être adaptée aux besoins de chaque machine. Pour les OEM de la robotique industrielle, la modularité permet aux ingénieurs d’envisager comment l’architecture actuelle pourrait prendre en charge différents niveaux de performance, de nouvelles charges de travail d’IA et des produits futurs grâce à des mises à niveau ultérieures.
À mesure que la Physical AI se développe, les processeurs, les capteurs et les logiciels évolueront probablement plus vite que bon nombre de machines industrielles elles-mêmes. Dissocier ces technologies du matériel spécifique à l’application peut aider les OEM à créer des machines intelligentes conçues pour évoluer, sans devoir tout repenser depuis zéro.
Parlez à nos experts pour découvrir comment les plateformes matérielles et logicielles modulaires de SECO peuvent soutenir la prochaine génération de systèmes industriels de Physical AI et de robotique.
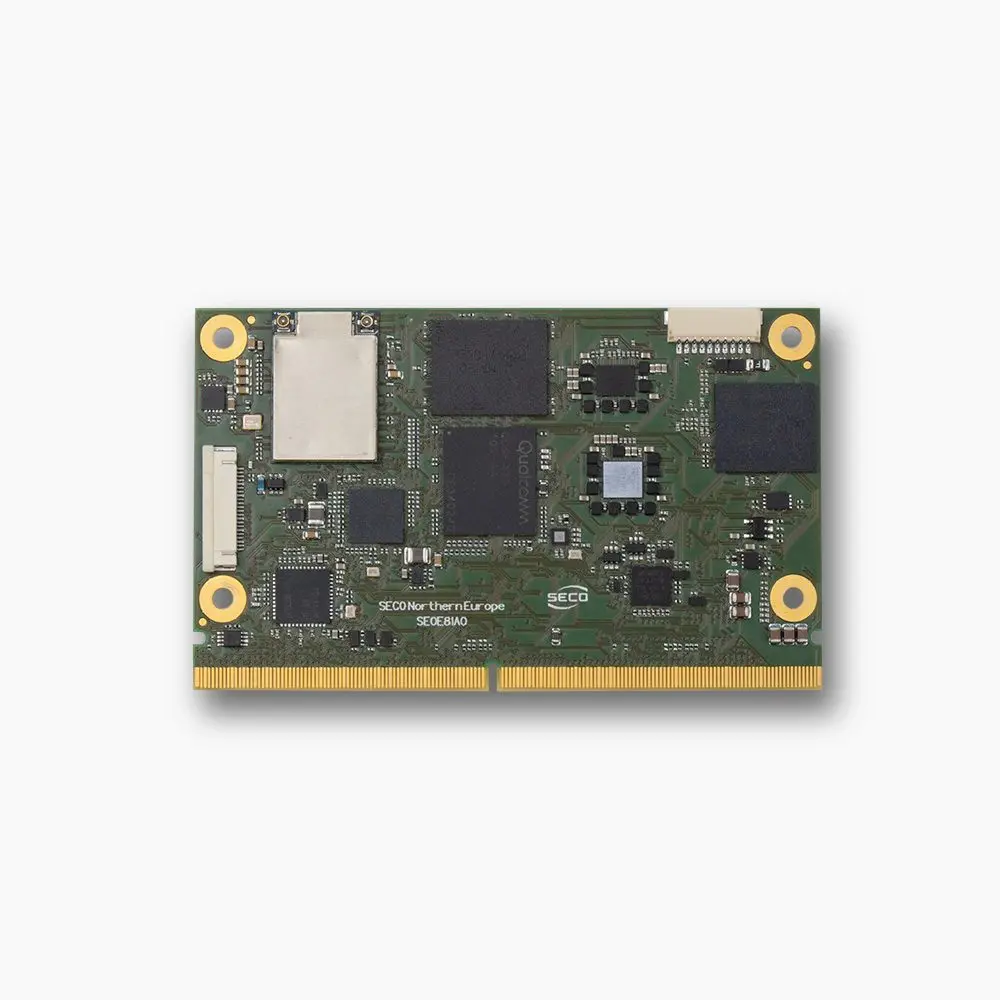
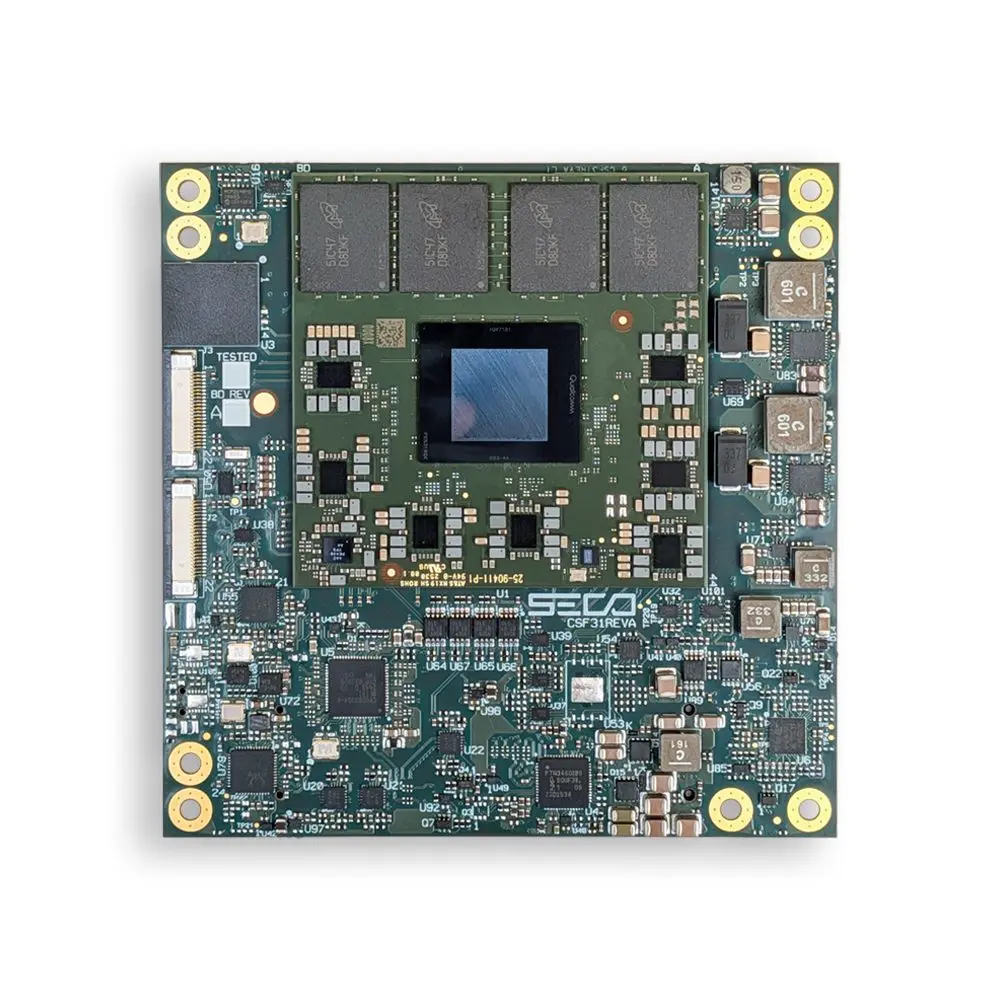
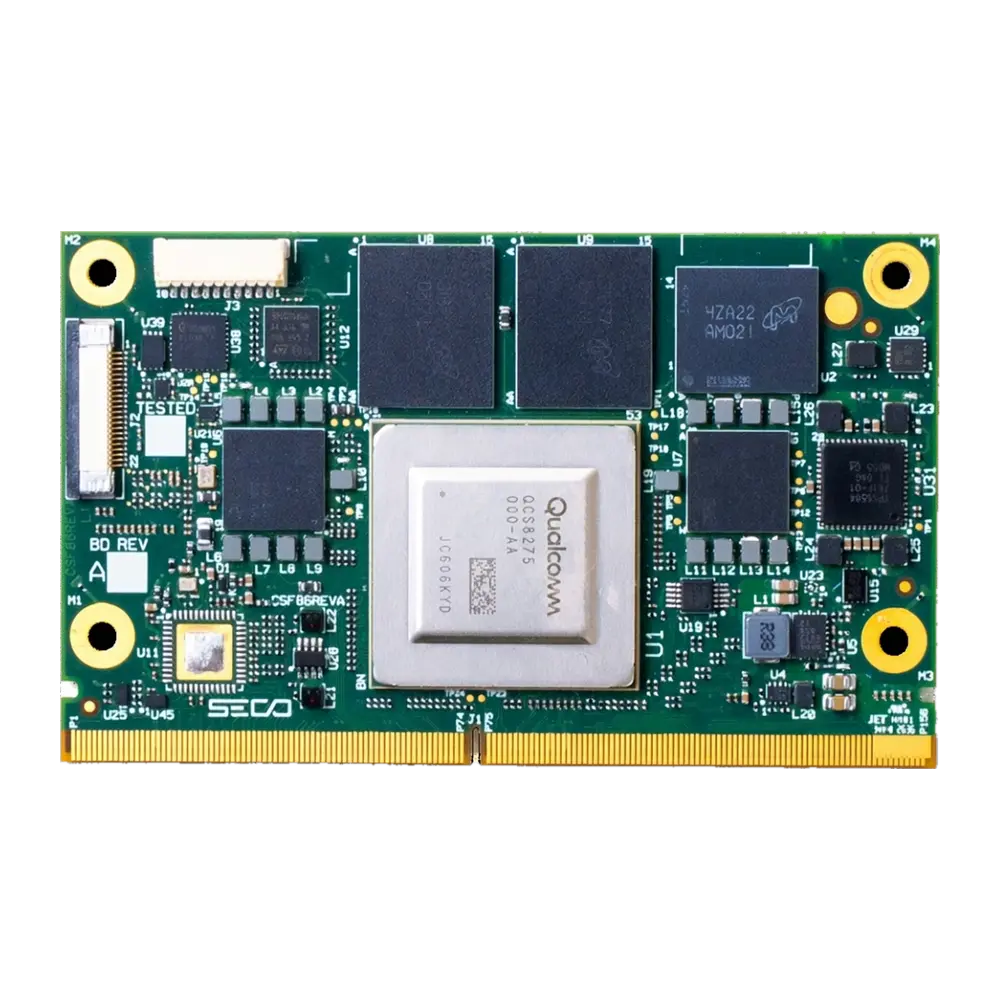
Présenté dans cet article
SOM-SMARC-Dragonwing-IQ8
Module SMARC® Rel. 2.2 avec processeurs applicatifs Qualcomm® Dragonwing™ IQ8.
- SMARC®
- Qualcomm® Dragonwing™ IQ8
Également dans cet article : SOM-SMARC-QCS6490, SOM-COMe-CT6-Dragonwing-IQ-X
À lire aussi

Actualités, 12 novembre 2026
Le module COM Express de SECO basé sur AMD Ryzen Embedded 8000 Series est désormais disponible sous forme d’échantillons
Lire
Actualités, 10 novembre 2026
SECO annonce que Modular Link IQ-615 et Modular Link MX93 sont désormais disponibles à la commande
Lire
Actualités, 5 novembre 2026
SECO et Peridio s’associent pour accélérer la robotique et la Physical AI, du développement au déploiement sur Qualcomm® Dragonwing™
Lire
Recevez la newsletter SECO.
Inscrivez-vous avec votre adresse e-mail sur seco.com.