
- AI
- Edge Computing
- Industries
- Clea
Vom validierten Prototyp zur Produktionsarchitektur: Entwickeln rund um SOM-SMARC-Dragonwing-IQ8
Erfahren Sie, wie Carrier-Design, I/O-Mapping, Aufteilung von AI und Steuerung, Software-Portabilität und Lifecycle-Management skalierbare Industrierobotik prägen.
Das AI-Modell funktioniert. Wahrnehmung und Navigation sind validiert. Der Roboter kann sich in einer kontrollierten Umgebung bewegen. Die nächste Herausforderung besteht nicht mehr darin, das Konzept zu beweisen, sondern das Produktionssystem darum herum zu entwerfen.
Für Teams, die mit Arduino® VENTUNO™ Q beginnen, ist dieser Übergang weder ein kompletter Neustart noch der einfache Austausch eines Boards gegen ein anderes. Anwendungslogik, AI-Modelle und Entwicklungs-Workflows können für Kontinuität sorgen. Die Produktionshardware muss stattdessen auf die tatsächlichen Betriebsanforderungen des Roboters hin ausgelegt werden: wie viele Kameras er benötigt, wie Aktoren angebunden sind, wo zeitkritische Steuerfunktionen laufen und wie Leistungs- und Temperaturgrenzen im finalen Gehäuse eingehalten werden.
Ein Produktions-SOM ist kein Ersatz eins zu eins für eine Entwicklungsplattform
VENTUNO Q bietet eine integrierte Umgebung zur schnellen Entwicklung und Validierung von Robotikanwendungen. Ein produktionsorientiertes System-on-Module folgt einer anderen Entwurfslogik, mit der Flexibilität, die Hardwarearchitektur an die Anforderungen des Endsystems anzupassen.
SOM-SMARC-Dragonwing-IQ8 von SECO kombiniert die Verarbeitung der Qualcomm® Dragonwing™ IQ8 Series mit bis zu 40 dichten TOPS AI-Leistung im kompakten Formfaktor SMARC® Rel. 2.2. Als produktionsorientiertes Modul bietet es die Grundlage aus Rechenleistung, Speicher und Hochgeschwindigkeits-I/O, die für den Aufbau anwendungsspezifischer Robotiksysteme erforderlich ist.
Anders als eine integrierte Entwicklungsplattform ist ein Produktions-SOM dafür gedacht, in ein anwendungsspezifisches System integriert zu werden, statt jeden Anschluss oder jedes Subsystem des Prototyping nachzubilden. Es wird stattdessen über ein Carrier Board integriert, das um den finalen Roboter herum entworfen wird. Dort lassen sich anwendungsspezifische Schnittstellen, Steuerressourcen und weitere unterstützende Komponenten passend zum Zielsystem auswählen.
Der Wechsel von einem offenen Entwicklungsaufbau zu einem Roboter, der dauerhaft in einem Gehäuse arbeitet, bringt weitere praktische Einschränkungen mit sich. Dauerhafte AI-Workloads müssen gemeinsam mit Stromverfügbarkeit, Umgebungstemperatur und Wärmeableitung betrachtet werden. SOM-SMARC-Dragonwing-IQ8 unterstützt passives Thermomanagement und ist in einer Variante für den industriellen Temperaturbereich von -40°C bis +85°C erhältlich. Das gibt Entwicklern mehr Flexibilität bei der Integration des Moduls in die finale mechanische und thermische Architektur.
Das Carrier Board um robotikkritische Schnittstellen herum entwerfen
Das Carrier Board bestimmt, wie das Compute-Modul mit dem Rest des Roboters interagiert. Sein Design sollte bei der Anwendungsarchitektur beginnen und nicht bei einem direkten Vergleich der I/O-Maps zweier Plattformen.
Für Robotikdesigns bietet SOM-SMARC-Dragonwing-IQ8 die Konnektivität, um unterschiedliche Sensorik- und Steuerungsarchitekturen aufzubauen, darunter konfigurierbares PCIe Gen4, zweifaches Ethernet mit bis zu 2,5 GbE, zweifaches CAN-FD, UARTs sowie MIPI-CSI-Optionen mit 2 und 4 Lanes für Vision-Systeme. Die Frage für Ingenieure lautet nicht einfach, welche Schnittstellen verfügbar sind, sondern welche der finale Roboter tatsächlich benötigt.
Diese Anforderungen prägen die Carrier-Architektur selbst: Vision-Systeme können unterschiedliche MIPI-CSI-Konfigurationen erfordern, Steuer- und Sensorikfunktionen müssen ausgewählt und auf die verfügbaren CAN-FD- und PCIe-Ressourcen abgebildet werden, und Netzwerkbandbreite sowie physische Konnektivität sollten widerspiegeln, wie der Roboter in seiner Zielumgebung mit Maschinen und Infrastruktur interagiert.
AI-Compute-Plattform, Steuerungsarchitektur und physisches Design des Roboters müssen als ein System betrachtet werden.
Was kontinuierlich bleiben kann und was Anpassung erfordert
Der Wechsel zu einer Produktionsarchitektur bedeutet nicht zwangsläufig, die im Prototyping entwickelte Anwendung zu verwerfen. AI-Modelle, übergeordnete Anwendungslogik, ausgewählte Softwarekomponenten und vertraute Entwicklungs-Workflows können je nach Hardware- und Softwareabhängigkeiten weiterhin wiederverwendbar sein.
Diese Kontinuität bedeutet nicht, dass der Übergang in die Produktion eine Migration per Mausklick ist.
Software-Portabilität muss daher gemeinsam mit der Carrier-Architektur und den Anforderungen des Endsystems betrachtet werden. Ein Modell kann auf derselben AI-Engine laufen, doch die umgebende Software muss weiterhin korrekt mit den Kameras, Sensoren, Steuerungssystemen und anderen Peripheriegeräten kommunizieren, die für den Produktionsroboter ausgewählt wurden.
SECO unterstützt diesen Übergang mit Know-how im Carrier-Board-Design, I/O-Mapping, BSP-Support, Treiberintegration und Embedded-Engineering-Services. So können Teams Hardware- und Softwareentwicklung aufeinander abstimmen, statt sie als getrennte Arbeitsstränge zu behandeln.
AI und deterministische Steuerung aufteilen
Eine zentrale Architekturentscheidung ist, wie AI-Verarbeitung und zeitkritische Steuerfunktionen über das Produktionssystem verteilt werden. Je nach Anwendung können diese Funktionen auf unterschiedliche Rechen- und Steuerressourcen zurückgreifen, wobei Anforderungen an Latenz, Isolation, Sicherheit und Steuerung die passendste Aufteilung bestimmen.
Besonders wichtig wird dies beim Wechsel von einer integrierten Prototyping-Plattform zu einer modularen SOM-basierten Architektur, bei der Steuerfunktionen möglicherweise entsprechend den Anforderungen des finalen Roboters neu verteilt werden müssen.
Die Plattform vor dem kundenspezifischen Carrier validieren
Bevor sie zu einem kundenspezifischen Carrier übergehen, können Engineering-Teams SOM-SMARC-Dragonwing-IQ8 mit dem EVAL-KIT-SOM-SMARC von SECO und dem Modular Vision Kit evaluieren. Diese Plattformen unterstützen die frühe Modulvalidierung, Peripherietests und Softwareintegration, während der finale anwendungsspezifische Carrier entwickelt wird.
Sie ersetzen nicht die Validierung des Endsystems, bei der der kundenspezifische Carrier, das thermische Design, die Steuerungsarchitektur und die anwendungsspezifischen Schnittstellen gemeinsam in der Zielanwendung verifiziert werden müssen.
Hardware und Software von Anfang an aufeinander abstimmen
Hardwareintegration allein definiert noch nicht die Produktionsplattform. Das Software-Fundament, zu dem Betriebssystem, BSP, Treiber und Anwendungsumgebung gehören, muss sich gemeinsam mit der Zielhardware weiterentwickeln.
Anwendungsportabilität und Plattform-Software-Support sind getrennte Teile des Übergangs. AI-Modelle und Anwendungslogik aus dem Prototyping können wiederverwendbar bleiben, während BSPs, Treiber und hardwarespezifische Integration weiterhin an das Zielsystem angepasst werden müssen. Die Softwareumgebung für SOM-SMARC-Dragonwing-IQ8 kombiniert Linux-Support auf Plattformebene mit dem Weg, den Clea OS zu einer konsistenten industriellen Grundlage für Anwendungs-Deployment, Wartbarkeit und Lifecycle-Management bietet.
Carrier-Design, BSP-Entwicklung, Treiberintegration und Anwendungsportierung sollten daher als aufeinander abgestimmte Aktivitäten voranschreiten.
Die Plattform für mehr als den ersten Roboter auslegen
Eine Produktionsarchitektur sollte nicht nur das erste Deployment unterstützen, sondern auch künftige Roboter-Varianten und Produktgenerationen.
Die Modularität von SMARC ermöglicht es Engineering-Teams, Carrier-Architekturen zu entwickeln, die sich für verwandte Produkte wiederverwenden lassen, sofern Schnittstellen und Systemanforderungen kompatibel bleiben. Das kann den künftigen Redesign-Aufwand verringern und Herstellern helfen, Sensorikkonfigurationen, Anwendungssoftware und Compute-Optionen weiterzuentwickeln, ohne die gesamte Plattform neu aufzubauen.
SOM-SMARC-Dragonwing-IQ8 liefert die industrielle Compute-Grundlage. Die Carrier-Board-Expertise von SECO, der Embedded-Engineering-Support und die Software-Infrastruktur Clea helfen Teams, die komplette Robotikplattform darum herum zu entwerfen.
Bekunden Sie Ihr Interesse, SOM-SMARC-Dragonwing-IQ8 für Ihre nächste industrielle Robotikplattform zu evaluieren.
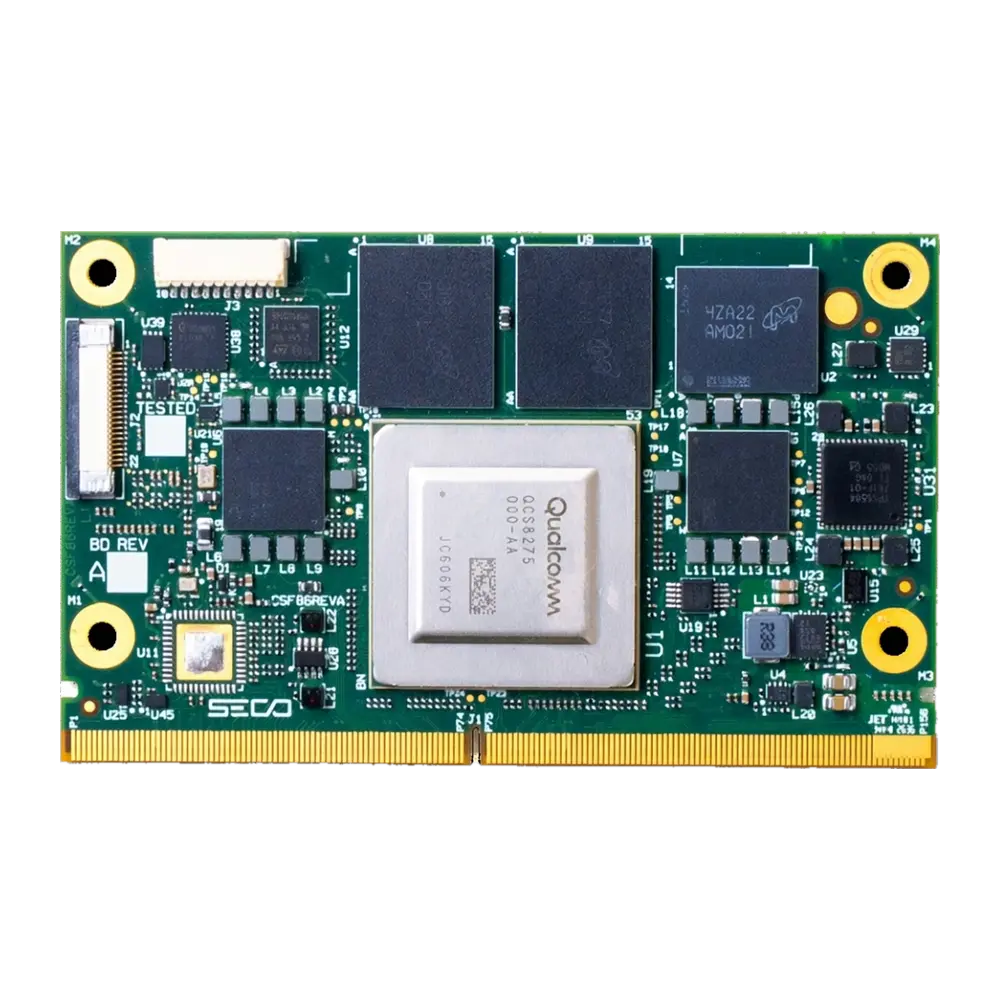
In diesem Artikel vorgestellt
SOM-SMARC-Dragonwing-IQ8
SMARC® Rel. 2.2 Modul mit Qualcomm® Dragonwing™ IQ8 Anwendungsprozessoren.
- SMARC®
- Qualcomm® Dragonwing™ IQ8
Weiterlesen

News, 12. November 2026
SECOs COM Express-Modul auf Basis der AMD Ryzen Embedded 8000 Series ist jetzt zur Bemusterung verfügbar
Lesen
News, 5. November 2026
SECO und Peridio beschleunigen Robotik und Physical AI von der Entwicklung bis zum Einsatz auf Qualcomm® Dragonwing™
Lesen
Blog
Industrial Edge AI 2027: Wofür OEMs jetzt entwickeln müssen
Lesen
Abonnieren Sie den SECO Newsletter.
Melden Sie sich mit Ihrer E-Mail-Adresse auf seco.com an.