
- AI
- Industries
- Edge Computing
- Clea
Von AMRs bis Cobots: Modulares Computing für intelligente Maschinen
Erfahren Sie, wie modulares Computing und Edge AI Robotik-OEMs beim Aufbau skalierbarer Physical-AI-Plattformen für AMRs, Cobots und intelligente Maschinen der nächsten Generation unterstützen.

Physical Artificial Intelligence (AI) verändert die Erwartungen an die Industrierobotik rasant. Autonome mobile Roboter (AMRs), kollaborative Roboter (Cobots), intelligente Bildverarbeitungssysteme und andere autonome Maschinen müssen zunehmend komplexe Situationen in der realen Welt bewältigen. Dafür nutzen sie fortschrittliche Wahrnehmung und adaptives Schlussfolgern, die von lokaler Intelligenz mit niedriger Latenz angetrieben werden.
Die Kombination aus AI, Sensorik und physischer Interaktion stellt neue Anforderungen an Embedded-Edge-Computing-Plattformen. Für Robotik-OEMs müssen die zugrunde liegenden Architekturen aber auch den Weg von der frühen Entwicklung bis zum industriellen Rollout heterogener Maschinen unterstützen.
Ein AMR kann beispielsweise energieeffiziente AI-Verarbeitung, Kameras, LIDAR und drahtlose Konnektivität priorisieren, während ein Cobot eine andere Kombination aus Machine Vision, industrieller Vernetzung und deterministischer Echtzeit-Motorsteuerung benötigen kann. Selbst innerhalb derselben Produktfamilie können die Anforderungen an Rechenleistung und I/O erheblich variieren.
Da sich die Systemanforderungen ständig weiterentwickeln, lässt sich die Entwicklung neuer Computing-Plattformen für jede einzelne Maschine immer schwerer rechtfertigen. Modulares Computing bietet eine skalierbare Lösung, die lange industrielle Lebenszyklen und künftige Produktentwicklungen unterstützt.
Warum modulares Computing für Physical AI und Robotik wichtig ist
Bei Embedded-Computing-Architekturen sind Rechenressourcen, Speicher und I/O oft eng an bestimmte Anwendungsanforderungen gebunden. Ändert sich eine dieser Anforderungen, kann das Upgrade der zugrunde liegenden Systemarchitektur erheblich aufwendiger sein, als einfach einen neueren Prozessor auszuwählen.
Physical AI erfordert häufig zusätzliche Rechenressourcen für effiziente Edge AI, mehr Speicherkapazität und -bandbreite für immer komplexere Vision-Systeme sowie neue I/O für moderne Sensoren und Netzwerke. Die grundlegende Herausforderung für Ingenieure besteht jedoch darin, dass diese Anforderungen weiterhin rasant steigen.
Mit dem Wechsel zu modularen Systemarchitekturen können Ingenieure Rechenressourcen von anwendungsspezifischer Hardware trennen und die Schwierigkeiten bei Upgrades verringern, wenn sich die Systemanforderungen ändern.
Beim Prototyping können Ingenieure die Anforderungen der Anwendung an Verarbeitung, Sensorik und AI festlegen, bevor sie sich auf Produktionshardware festlegen. Bei der Entwicklung von Serienmodellen lässt sich anwendungsspezifische I/O dann um eine geeignete modulare Computing-Plattform herum entwickeln, die sich potenziell für verschiedene Produktvarianten und künftige Produktgenerationen wiederverwenden lässt.
Bei Modularität geht es daher um mehr, als nur eine Komponente austauschbar zu machen. Für Industrie-OEMs, die mehrere intelligente Maschinen entwickeln, ermöglicht sie es, dass die Computing-Architektur selbst zu einem wiederverwendbaren Bestandteil langfristiger Produkt-Roadmaps wird.
Skalierbare Robotikplattformen mit SOMs und offenen COM-Standards aufbauen
System-on-Modules (SOMs) und Computer-on-Modules (COMs) bieten eine praktische Möglichkeit, Computing-Plattformen vom anwendungsspezifischen Produktdesign zu trennen.
Zentrale Rechenressourcen wie Prozessor und Speicher sind im Modul integriert, während ein Carrier Board die Schnittstellen und weiteren Funktionen bereitstellt, die die jeweilige Maschine benötigt. In der Industrierobotik können so Kameras, Sensoren, Motorsteuerungen, Netzwerkschnittstellen und weitere Hardware eng auf die Anforderungen der einzelnen Maschine abgestimmt bleiben, ohne das Design an bestimmte Prozessorimplementierungen zu binden.
Wenn Rechenleistung über Carrier-kompatible Module integriert wird, können Entwickler Änderungen bei Verarbeitungsleistung, Leistungsaufnahme und AI-Fähigkeiten berücksichtigen, ohne die Computing-Plattform oder die umgebende Anwendungshardware komplett neu entwerfen zu müssen. Zudem können OEMs intelligente Maschinen an veränderte Rechenanforderungen anpassen, ohne jede neue Generation als völlig neues Design zu behandeln.
Offene COM-Standards unterstützen diesen Ansatz durch standardisierte Modularchitekturen, die die Integration der Rechenleistung vereinfachen und eine schnellere Time-to-Market ermöglichen können. Sie sorgen außerdem für Interoperabilität zwischen kompatiblen Lösungen, was dazu beitragen kann, die Abhängigkeit von einzelnen Anbietern zu verringern und so die Widerstandsfähigkeit der Lieferkette langfristig zu sichern.
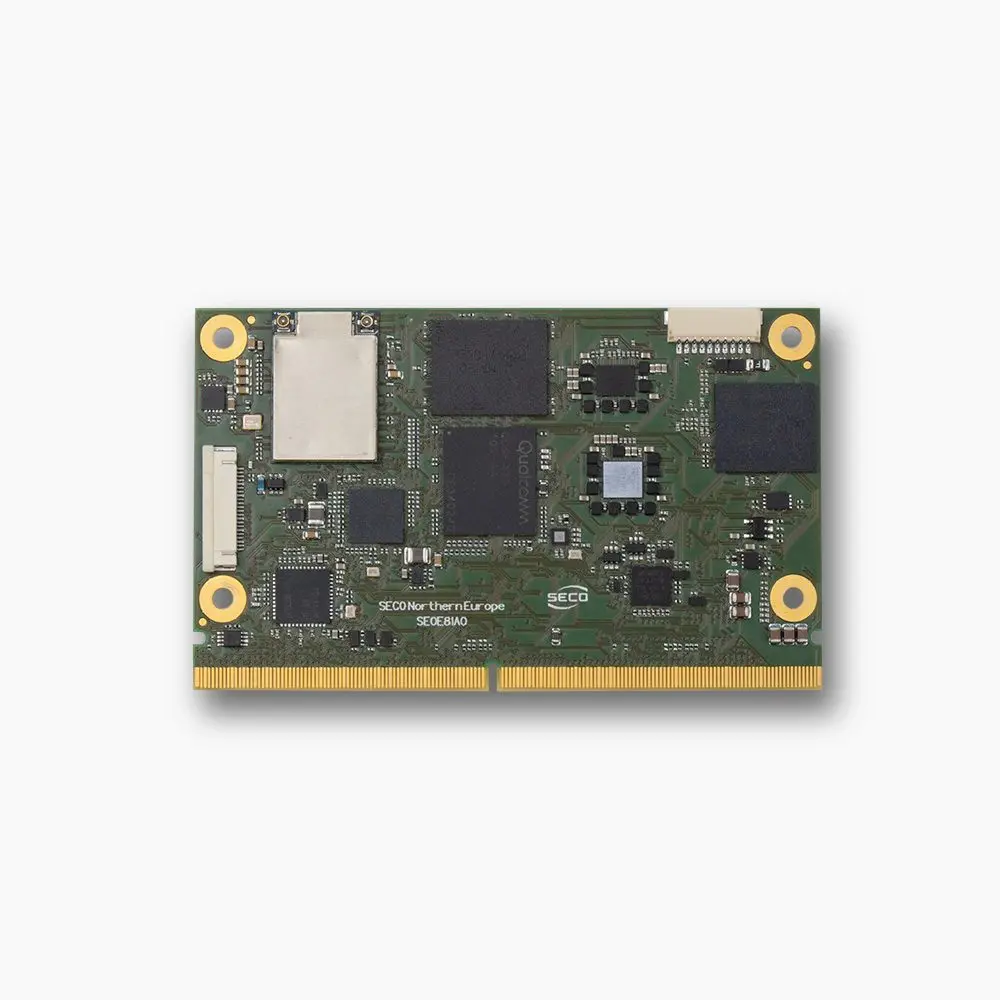
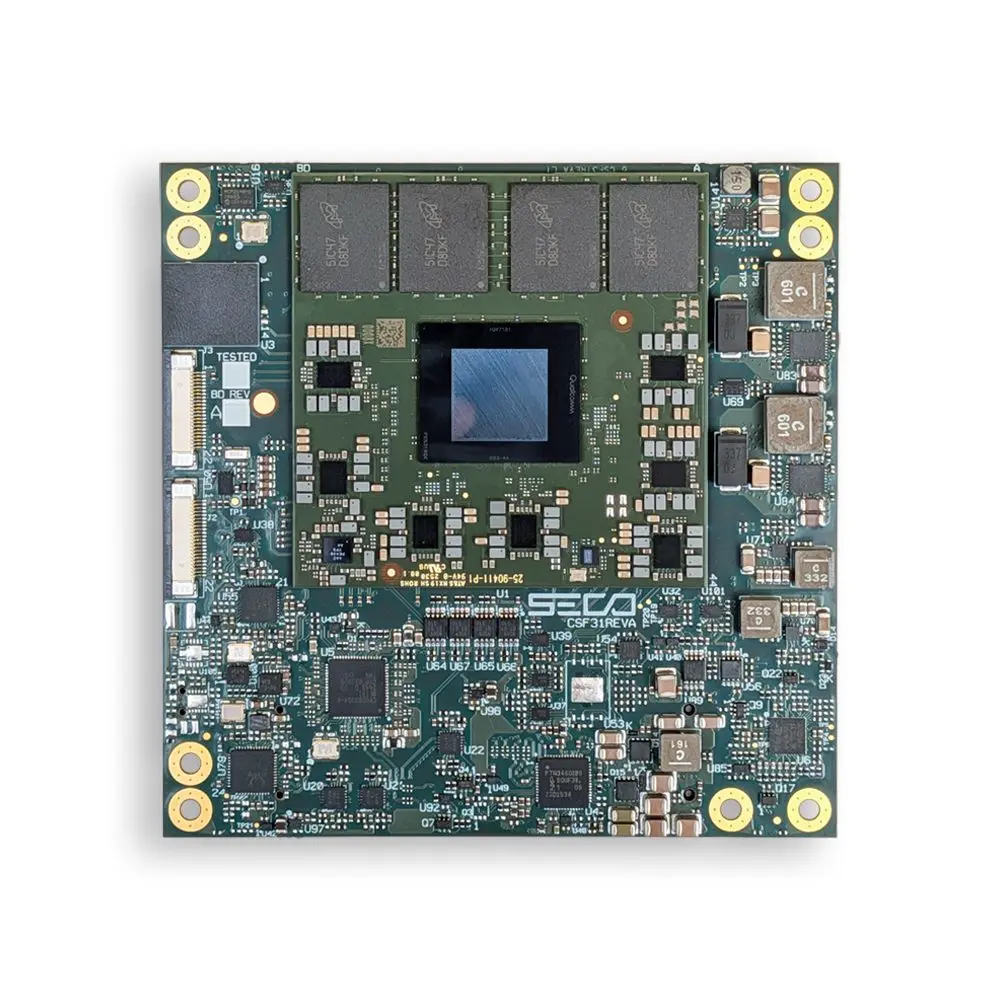
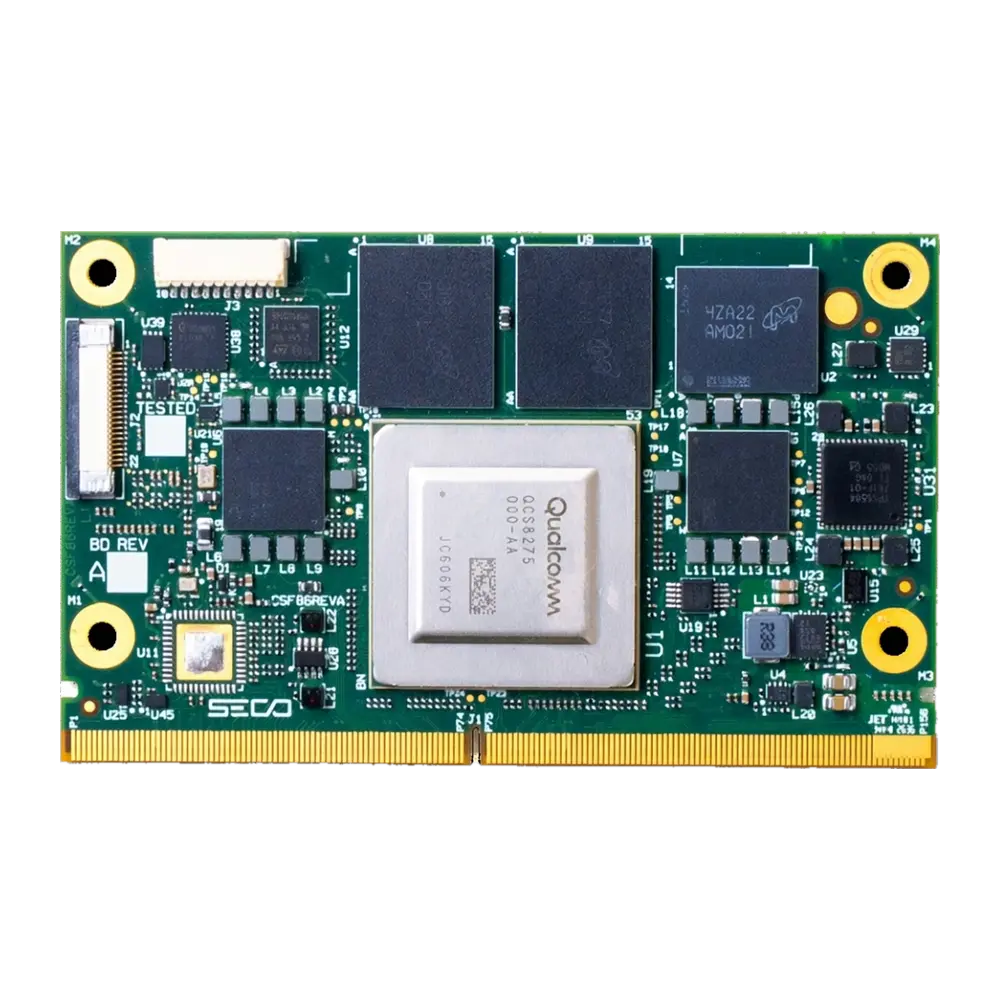
Offenes COM-basiertes Design kommt bereits in industriellen Physical-AI-Systemen zum Einsatz, und zwar mit SOMs auf Basis fortschrittlicher Qualcomm-Verarbeitungsplattformen. Das SECO-Portfolio umfasst Lösungen auf Basis des Standards Smart Mobility Architecture (SMARC), etwa SOM-SMARC-Dragonwing-IQ8 und SOM-SMARC-QCS6490, die leistungsstarke heterogene Verarbeitung in einem kompakten Formfaktor und mit geringem Leistungsbudget bieten. Alternativ basiert SOM-COMe-CT6-Dragonwing-IQ-X auf dem Standard COM Express Type 6 Compact, der umfangreiche Hochgeschwindigkeits-I/O bietet und Computing-Konfigurationen mit höherer Leistung unterstützt.
Darüber hinaus nutzt SOM-SMARC-Dragonwing-IQ8 dieselbe Qualcomm-Dragonwing-IQ8-Prozessorfamilie wie die Entwicklungsplattform Arduino VENTUNO Q, die gezielt auf AI- und Robotikanwendungen ausgerichtet ist. Damit bietet es eine produktionsorientierte Plattform, die den Neuentwicklungsaufwand beim Übergang von Physical-AI-Prototypen auf Basis von VENTUNO Q verringert.
Modularität auf den Software-Stack ausweiten
Industrielle Robotikplattformen sind auf robuste Betriebssysteme, Treiber, AI-Frameworks, Sicherheitsfunktionen und Management-Software angewiesen. Die Vorteile modularer Hardware sind jedoch deutlich geringer, wenn Hardwareänderungen eine umfangreiche Neuentwicklung der Software erfordern. Die Softwarearchitektur spielt daher eine Schlüsselrolle in wirksamen Strategien für modulares Computing.
Das Yocto Project bietet eine konfigurierbare, modulare Grundlage für hochgradig angepasste Embedded-Linux-Umgebungen. Statt ein Allzweck-Betriebssystem (OS) zu verwenden, können Entwickler Software-Images um die Pakete, Treiber und Services herum aufbauen und pflegen, die die Anwendung konkret benötigt. So lässt sich ein breiteres Spektrum an Verarbeitungsplattformen bedienen, während unnötige Softwarekomponenten entfallen und die gesamte Angriffsfläche kleiner wird.
Das Software-Framework Clea von SECO greift die zentralen Vorteile von Yocto Linux auf und bietet ein Edge-to-Cloud-Ökosystem, das mit vielen industriellen Systemen von Drittanbietern kompatibel ist. Mit Clea OS und den zugehörigen Softwaremodulen ermöglicht SECO Entwicklern, langfristige Cybersicherheit und Software-Lebenszyklusmanagement über zentral verwaltete heterogene Flotten hinweg zu unterstützen. AI-Enablement-Tools wie SECO App Hub befähigen Entwickler dann, validierte AI-Modelle am Edge über mehrere unterstützte Compute-Architekturen hinweg bereitzustellen.
Das Ergebnis ist ein weiter gefasster Modularitätsbegriff. Statt sich allein darauf zu konzentrieren, ob ein Computing-Modul ein anderes ersetzen kann, zeigt SECO, wie Hardware, Betriebssysteme, Anwendungen und Management-Infrastruktur als wiederverwendbare Plattformen in Physical-AI-Deployments zusammenwirken können.
Compute-Plattformen für die nächste Generation intelligenter Maschinen entwickeln
AMRs und Cobots zeigen, wie wichtig flexibles, modulares Computing ist. Beide Anwendungen gehören zum übergeordneten Trend hin zu Physical AI, doch die jeweils erforderlichen Computing-Architekturen können sich erheblich unterscheiden. Dasselbe gilt für intelligente Bildverarbeitungssysteme, autonome Industrieanlagen und neue Robotikanwendungen.
Eine modulare Architektur soll diese Maschinen nicht identisch machen. Sie bietet vielmehr eine gemeinsame Grundlage, die sich an die Anforderungen der einzelnen Maschine anpassen lässt. Für Industrierobotik-OEMs können Ingenieure mit Modularität prüfen, wie sich die aktuelle Architektur durch spätere Upgrades für unterschiedliche Leistungsstufen, neue AI-Workloads und künftige Produkte nutzen lässt.
Mit der weiteren Entwicklung von Physical AI dürften sich Prozessoren, Sensoren und Software schneller weiterentwickeln als viele Industriemaschinen selbst. Werden diese Technologien von anwendungsspezifischer Hardware getrennt, können OEMs intelligente Maschinen entwickeln, die auf Weiterentwicklung ausgelegt sind, statt sie von Grund auf neu entwerfen zu müssen.
Sprechen Sie mit unseren Experten und finden Sie heraus, wie modulare Hardware- und Softwareplattformen von SECO die nächste Generation industrieller Physical-AI- und Robotiksysteme unterstützen können.
In diesem Artikel vorgestellt
SOM-SMARC-Dragonwing-IQ8
SMARC® Rel. 2.2 Modul mit Qualcomm® Dragonwing™ IQ8 Anwendungsprozessoren.
- SMARC®
- Qualcomm® Dragonwing™ IQ8
Ebenfalls in diesem Artikel: SOM-SMARC-QCS6490, SOM-COMe-CT6-Dragonwing-IQ-X
Weiterlesen

News, 12. November 2026
SECOs COM Express-Modul auf Basis der AMD Ryzen Embedded 8000 Series ist jetzt zur Bemusterung verfügbar
Lesen
News, 5. November 2026
SECO und Peridio beschleunigen Robotik und Physical AI von der Entwicklung bis zum Einsatz auf Qualcomm® Dragonwing™
Lesen
Blog
Industrial Edge AI 2027: Wofür OEMs jetzt entwickeln müssen
Lesen
Abonnieren Sie den SECO Newsletter.
Melden Sie sich mit Ihrer E-Mail-Adresse auf seco.com an.