
- AI
- Edge Computing
- Industries
- Clea
为什么嵌入式 AI 机器人项目会在原型与量产之间停滞
了解 Arduino® VENTUNO™ Q、SECO SOM-SMARC-Dragonwing-IQ8 和 Clea OS 如何衔接机器人原型开发与可扩展的工业 Edge AI 部署及生命周期管理。
随着人工智能(AI)处理平台的边缘能力不断增强,机器人正迅速成为重工业和依赖物流的场景中的常态。从用于库存管理和配送的自主移动机器人(AMR),到直接与人工装配线并肩工作的协作机器人(cobot),由 physical AI 驱动的平台在提高运营效率的同时降低了人工成本。
面向此类应用的工程团队可能会先建立概念验证(PoC),获取概念可行性的确凿证据,从而通过及早发现技术或后勤方面的障碍来降低风险。PoC 以及最终的原型使 AMR 和 cobot 开发团队能够在开发最终将演变为机器人解决方案的应用的同时,验证平台的感知与导航框架,并在迈向量产之前获得更高的信心。
然而,许多机器人概念始终未能走上工厂或仓库的现场。这并非因为概念设计不佳,而是标准原型平台与真实部署中的长期要求之间存在根本性的不匹配,在真实部署中,特定应用的硬件、长期供货、生命周期支持和工业级可靠性变得至关重要。
机器人原型的死胡同
在构建机器人原型时,设计人员将商用现货(COTS)开发平台视为一种有效的解决方案,它可以降低风险和初始成本,同时加快设计进度。例如,Arduino® VENTUNO™ Q 开发板提供了基于 Qualcomm® Dragonwing™ IQ8 系列的强大异构处理平台,以及一个用于确定性任务的专用微控制器,并配有物理端口,可连接摄像头、以太网和 CAN-FD 系统等关键机器人外设。它配备 16 GB 内存和 64 GB 可扩展存储,预装 Ubuntu 并附赠 Ubuntu Pro 许可证,全部集成在一块紧凑的板卡上,有助于轻松开展边缘智能实验和集成,使工程团队能够借助熟悉的 Arduino 软件环境快速开发和验证机器人应用。
可以理解,这样的平台对现代机器人团队很有吸引力。VENTUNO Q 包含支持多样化构建的硬件基础,与熟悉的 Arduino 软件生态系统搭配使用时,开发过程比从零开始更为顺畅。这使团队能够把工程精力集中在开发应用功能上,而不是平台 bring-up。然而,经过原型后的设计优化,原型与量产之间的差距通常十分巨大。这并不只取决于 AI 处理硬件。在真实的工业环境中,机器人需要特定的接口组合,例如 CAN-FD、工业以太网、传感器和功能安全接口,以及电机控制网络。开发板或许足以验证一个概念,但要满足特定应用的需求并提高效率,量产就绪的设计最终都是专门定制的,需要针对目标应用和部署环境专门设计的硬件。
工业机器人还需要明确的软件生命周期流程和安全框架,以满足关键的监管要求,例如欧盟(EU)《网络韧性法案》(CRA)所规定的要求。原型软件栈可能需要大量额外的基础设施来支持安全更新、设备生命周期管理和软件可追溯性。
同样重要的是,工程团队需要一条迁移路径,使他们能够从快速原型开发过渡到量产,而不会打乱在开发阶段建立的软件工作流程。
简而言之,基于 VENTUNO Q 或类似平台的单台 AMR 或 cobot 也许可以完全验证一个嵌入式 AI 概念。但例如面向五十台机器人的设备群,其设备配置、长期管理和大规模更新机制,往往要到很晚才被考虑。到了部署阶段,这些很快就会成为运营需求,因此许多原型无法规模化,形成了一堵通往量产的墙,而不是一条清晰的道路。
机器人团队必须认识到,硬件和软件方面的每一项原型开发决策,都可能直接影响量产和最终部署。不过,选择与原型阶段所用开发环境保持连续性的量产平台,可以显著减少重新设计的工作量,加快上市时间,并有助于保留已投入应用的工程成果。
如何缓解从机器人 PoC 到量产模型的过渡
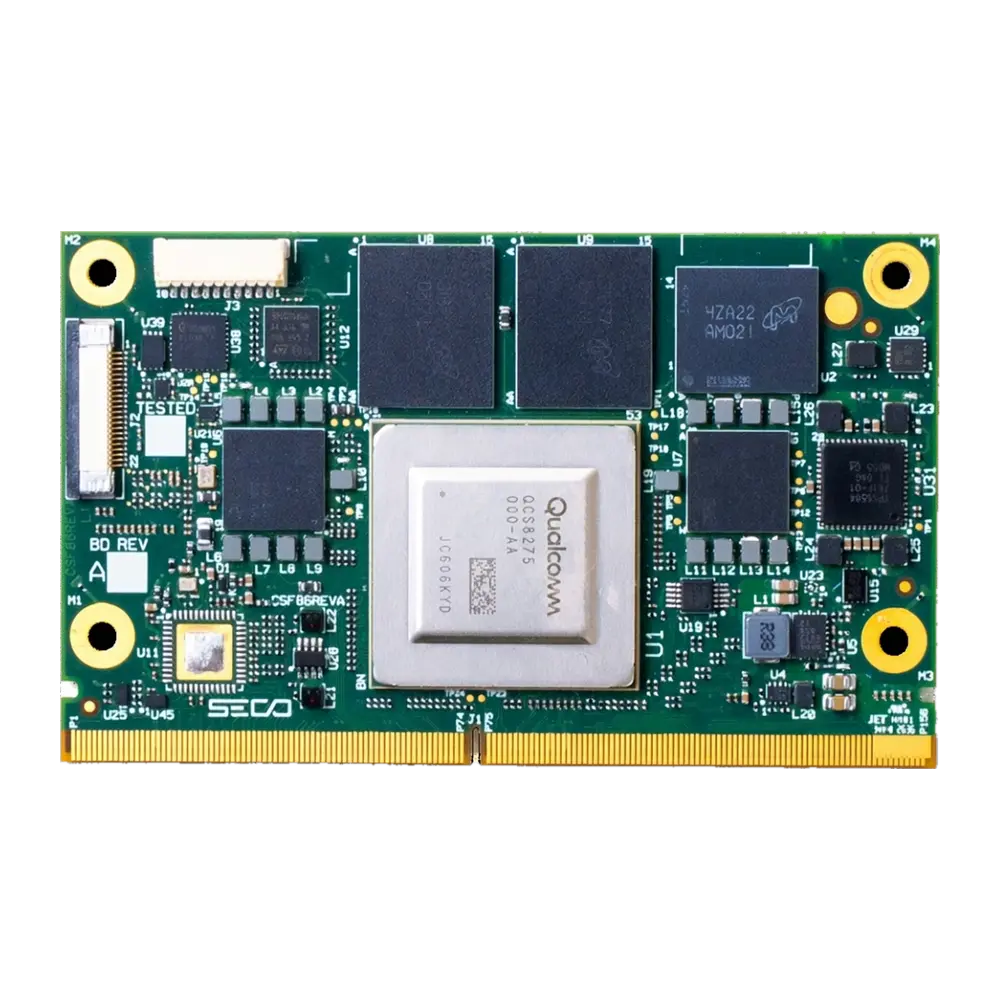
对于使用 VENTUNO Q 开发应用的机器人团队而言,挑战已不再是验证概念,而是将该应用转变为量产就绪的机器人产品。这正是 SECO SOM-SMARC-Dragonwing-IQ8 旨在弥合快速原型开发与工业部署之间差距的地方。该系统级模块(SOM)基于相同的 Dragonwing™ IQ-8275 处理器,采用紧凑且与量产相匹配的外形规格。SECO 的 SOM 基于 SMARC(Smart Mobility Architecture)开放标准,不具备原型平台上常见的物理连接器。取而代之的是,由载板来支持应用集成,机器人团队可以根据特定机器人平台的具体要求来设计载板,这与最初的原型有所不同。这种模块化方法使开发人员可以自由设计特定应用的硬件,同时与原型阶段建立的软件环境保持连续性。
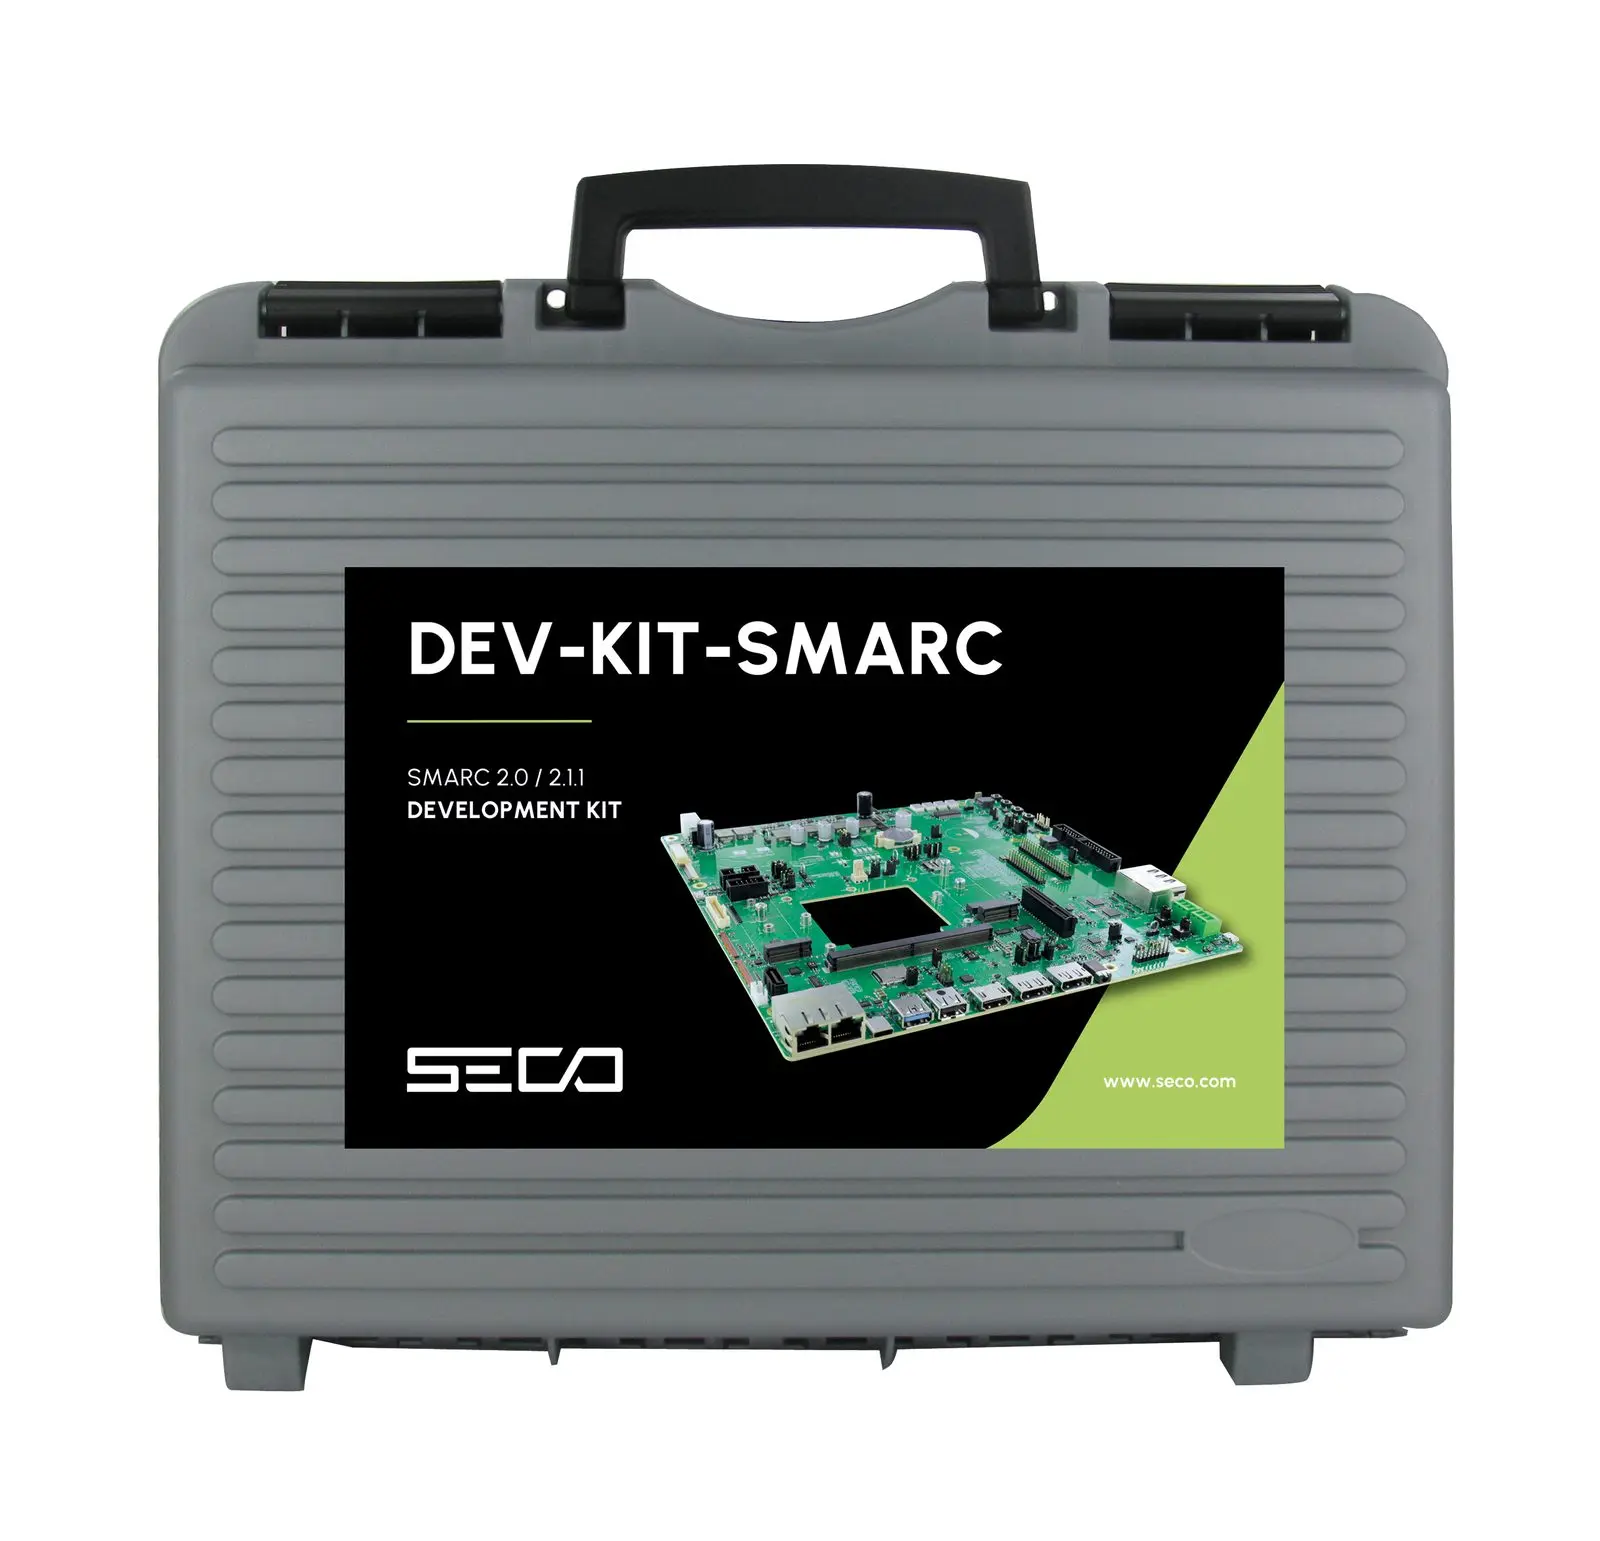
在 SOM-SMARC-Dragonwing-IQ8 上,该处理器系列旨在提供最高 40 TOPS 的设备端 AI 性能,用于感知和传感器融合,支持最多 12 路并发摄像头输入,并配备符合 SIL3 的安全岛,用于与功能安全相关的控制任务,模块采用为工业运行条件打造的 SMARC® Rel. 2.1.1 规格。希望在投入定制载板之前先验证该模块的团队,可以从 SECO 的 DEV-KIT-SMARC 入手,这是一款用于承载 SOM-SMARC-Dragonwing-IQ8 的开发与载板,适用于早期 bring-up 和测试。
这一过渡并不仅限于用量产就绪的模块替换开发板,而是要将原型演进为完整的工业产品。与 Arduino 软件框架的兼容性旨在为工程团队提供更连续的软件路径,使原型阶段创建的应用和开发工作能够延续下来,并适配到 SECO 的工业硬件平台。这有助于减少重复的工程工作,同时使团队能够专注于设计特定应用的硬件,并集成最终机器人解决方案所需的安全、连接和生命周期能力。
基于 SOM 的设计对长期机器人部署也具有生命周期方面的优势。SMARC 成熟的开放标准特性可减少厂商锁定,并在 AI 处理平台不断进步、需要在兼容的 SMARC 模块之间迁移时减少载板的重新设计工作。设计人员还可以在相关机器人平台之间复用大部分相同的载板架构,简化整个产品系列的开发工作。这有助于机器人制造商加快未来产品世代的推出,同时长期保护硬件和软件的开发成果。
工业机器人设备群的长期生命周期管理
工业机器人部署除了硬件过渡之外,还需要一个软件层,以支持设备生命周期、设备群管理、安全更新等。为满足这些要求,SECO 致力于提供用于长期管理工业边缘设备(包括机器人设备群)的软件基础设施。
SECO 还在开发一个 Clea OS 版本,旨在全面支持 Arduino 软件栈,通过专为嵌入式机器人设计的量产就绪操作系统和软件基础设施,帮助团队将在 Arduino 软件生态系统中开发的应用工业化。计划中的易用性功能,包括基于软件包的软件管理和桌面风格的图形界面,旨在降低不太熟悉嵌入式操作系统的开发人员的入门门槛,同时保留工业部署所需的安全性、可管理性和可定制性。
Clea OS 是基于 Yocto Project 构建的高度模块化 Linux 框架,旨在让开发人员能够利用 Dragonwing™ IQ-8275 处理器的异构架构,同时提供强大的安全措施,例如安全启动和采用 A/B 分区的安全空中升级(OTA)更新,从而尽量减少停机时间并促进运营连续性。
Clea OS 以 Yocto 为基础,旨在通过支持完整的操作系统定制,并去除通用 Linux 发行版中常见的不必要且耗费资源的软件包,为机器人软件栈增添极大的灵活性。Yocto 还支持可重现构建、自动生成软件物料清单(SBOM),以及其软件组件的高度可追溯性,使其与 CRA 的要求高度契合。更广泛的 Clea 软件框架 则通过实现安全、及时的 OTA 更新、设备遥测监控和大规模设备群管理,进一步支持符合 CRA 要求的机器人部署。这些能力结合在一起,应能使机器人制造商在产品的整个运营生命周期内部署、监控、维护并持续演进其产品,帮助降低维护成本,同时支持长期符合不断演变的网络安全要求。
结论
VENTUNO Q 等开发板为验证 AMR 和 cobot 提供了便于上手的环境。然而,将这些概念推向量产,所需要的不只是同等的计算性能,还需要量产就绪的硬件、兼容的应用软件路径,以及在设备整个运营生命周期内对其进行安全管理的基础设施。
SECO 通过量产就绪的嵌入式硬件与软件基础设施相结合来应对这一过渡。SOM-SMARC-Dragonwing-IQ8 为特定应用的机器人平台提供工业级硬件基础,而 Clea 则帮助团队将在 Arduino 软件生态系统中开发的应用工业化,提供商用机器人产品所需的安全性、生命周期管理、软件可维护性和部署能力。
请持续关注 SECO 的 SOM-SMARC-Dragonwing-IQ8(现已开放预订,计划于 2026 年第三季度供货),以及从基于 Arduino 的机器人原型迈向工业部署的路径。
Qualcomm 品牌产品是 Qualcomm Technologies, Inc. 和/或其子公司的产品。
本文推荐
SOM-SMARC-Dragonwing-IQ8
搭载Qualcomm® Dragonwing™ IQ8应用处理器的SMARC® Rel. 2.2模块。
- SMARC®
- Qualcomm® Dragonwing™ IQ8
本文还提到: DEV-KIT-SMARC



订阅 SECO 新闻通讯。
在 seco.com 上用您的电子邮件地址订阅。