
- AI
- Edge Computing
- Industries
- Clea
从已验证原型到量产架构:围绕 SOM-SMARC-Dragonwing-IQ8 进行设计
了解载板设计、I/O 映射、AI 与控制功能划分、软件可移植性以及生命周期管理如何塑造可扩展的工业机器人。
AI 模型运行良好。感知与导航已通过验证。机器人可以在受控环境中移动。接下来的挑战不再是验证概念,而是围绕它设计量产系统。
对于从 Arduino® VENTUNO™ Q 起步的团队而言,这一过渡既不是彻底重来,也不是简单地把一块板换成另一块板。应用逻辑、AI 模型和开发工作流程可以延续使用。而量产硬件则需要根据机器人的实际运行要求来设计:需要多少个摄像头、执行器如何连接、对时间敏感的控制功能在哪里运行,以及如何在最终外壳内管理功耗和散热限制。
量产 SOM 并非开发平台的一对一替代品
VENTUNO Q 提供了一个集成环境,可用于快速开发和验证机器人应用。面向量产的系统级模块(system-on-module)遵循不同的设计逻辑,可以灵活调整硬件架构,以满足最终系统的要求。
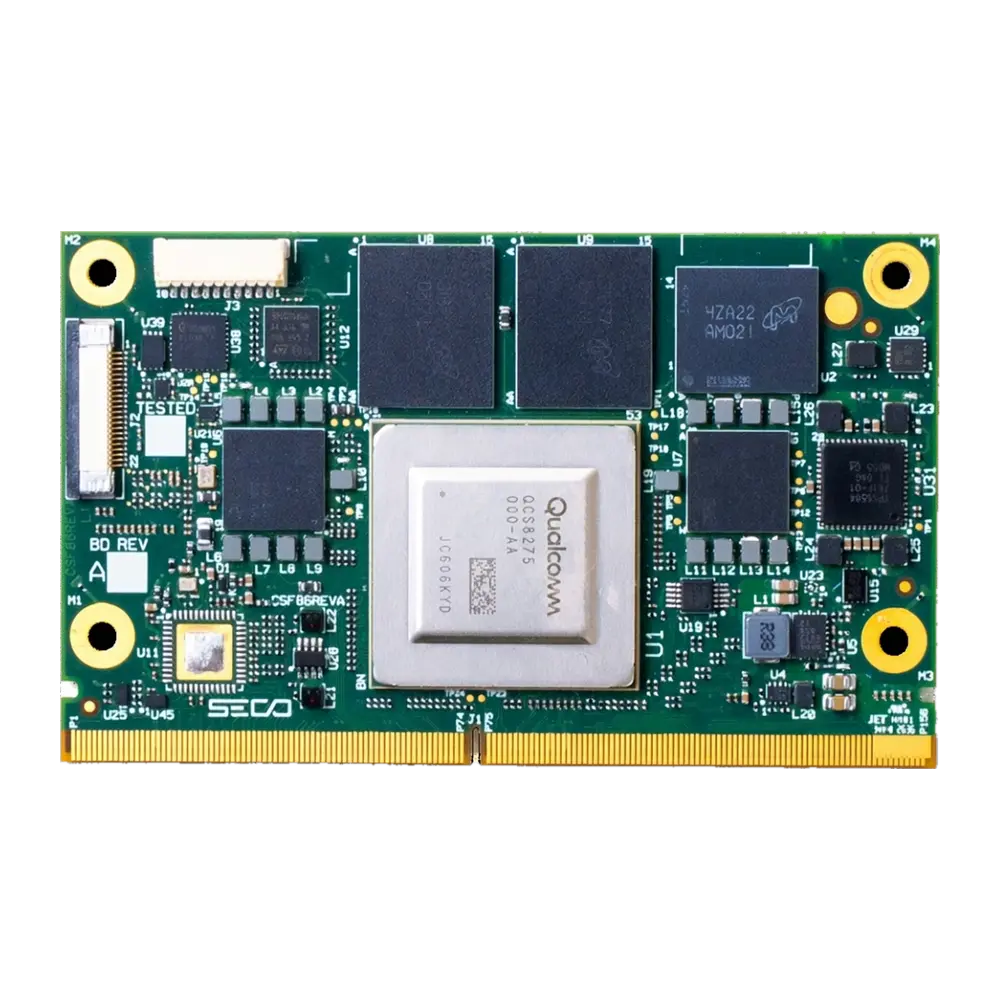
SECO 的 SOM-SMARC-Dragonwing-IQ8 将 Qualcomm® Dragonwing™ IQ8 系列处理能力与最高 40 dense TOPS 的 AI 性能结合在紧凑的 SMARC® Rel. 2.2 外形规格中。作为面向量产的模块,它为构建特定应用的机器人系统提供了所需的处理、内存和高速 I/O 基础。
与集成式开发平台不同,量产 SOM 的设计目的是集成到特定应用的系统中,而不是复制原型阶段使用的每一个连接器或子系统。它通过围绕最终机器人设计的载板进行集成,可以根据目标系统选择特定应用的接口、控制资源及其他配套组件。
从开放的开发环境转向在外壳内持续运行的机器人,会带来另一组实际限制。持续的 AI 工作负载必须与供电条件、环境温度和散热一并考虑。SOM-SMARC-Dragonwing-IQ8 支持被动散热管理,并提供覆盖 -40°C 至 +85°C 的工业级温度配置,让设计人员在将模块集成到最终的机械和散热架构时拥有更大的灵活性。
围绕机器人关键接口设计载板
载板决定了计算模块如何与机器人的其余部分交互。其设计应从应用架构出发,而不是直接比较两个平台的 I/O 映射。
对于机器人设计,SOM-SMARC-Dragonwing-IQ8 提供了围绕不同传感与控制架构所需的连接能力,包括可配置的 PCIe Gen4、最高 2.5 GbE 的双以太网、双 CAN-FD、UART,以及面向视觉系统的 2 通道和 4 通道 MIPI-CSI 选项。工程上的问题不只是有哪些接口可用,而是最终的机器人实际需要哪些接口。
这些需求决定了载板架构本身:视觉系统可能需要不同的 MIPI-CSI 配置,控制与传感功能需要在可用的 CAN-FD 和 PCIe 资源之间进行选择和映射,而网络带宽和物理连接则应反映机器人在目标环境中与机器和基础设施交互的方式。
机器人的 AI 计算平台、控制架构和物理设计必须作为一个整体系统来考虑。
哪些可以延续,哪些需要调整
转向量产架构并不一定意味着放弃在原型阶段开发的应用。AI 模型、高层应用逻辑、部分软件组件和熟悉的开发工作流程可能仍可复用,具体取决于它们对硬件和软件的依赖程度。
这种延续性并不意味着迁移到量产只需一键完成。
因此,软件可移植性需要与载板架构以及最终系统的要求一并考虑。同一个模型可能运行在相同的 AI 引擎上,但周边软件仍必须能够与为量产机器人选定的摄像头、传感器、控制系统及其他外设正确通信。
SECO 以载板设计专长、I/O 映射、BSP 支持、驱动集成和嵌入式工程服务来支持这一过渡。这有助于团队协调硬件和软件开发,而不是将它们视为相互独立的工作流。
划分 AI 与确定性控制
一项关键的架构决策是如何在量产系统中分配 AI 处理和对时间敏感的控制功能。根据应用的不同,这些功能可能依赖不同的计算和控制资源,并由延迟、隔离、安全和控制方面的要求来指导最合适的划分方式。
从集成式原型平台转向基于 SOM 的模块化架构时,这一点尤为重要,因为控制功能可能需要根据最终机器人的要求重新分配。
在定制载板之前验证平台
在转向定制载板之前,工程团队可以使用 SECO 的 EVAL-KIT-SOM-SMARC 和 Modular Vision Kit 对 SOM-SMARC-Dragonwing-IQ8 进行评估。在最终的特定应用载板开发期间,这些平台可支持早期模块验证、外设测试和软件集成。
它们并不能取代最终系统验证;定制载板、散热设计、控制架构和特定应用的接口必须在目标应用中一并验证。
从一开始就协调硬件与软件
仅有硬件集成并不能定义量产平台。软件基础,包括操作系统、BSP、驱动和应用环境,必须与目标硬件一同演进。
应用可移植性与平台软件支持是过渡过程中两个独立的部分。在原型阶段开发的 AI 模型和应用逻辑可能仍可复用,而 BSP、驱动和与硬件相关的集成仍必须针对目标系统进行适配。SOM-SMARC-Dragonwing-IQ8 的软件环境将平台级 Linux 支持与 Clea OS 提供的路径相结合,为应用部署、可维护性和生命周期管理提供一致的工业级基础。
因此,载板设计、BSP 开发、驱动集成和应用移植应作为协调一致的活动同步推进。
让平台不止服务于第一款机器人
量产架构不仅应支持首次部署,还应支持未来的机器人变体和产品世代。
SMARC 的模块化特性使工程团队能够开发可在相关产品之间复用的载板架构,前提是接口和系统要求保持兼容。这可以减少未来的重新设计工作,并帮助制造商在不重建整个平台的情况下演进传感配置、应用软件和计算选项。
SOM-SMARC-Dragonwing-IQ8 提供工业级计算基础。SECO 的载板专长、嵌入式工程支持以及 Clea 软件基础设施,可帮助团队围绕它设计完整的机器人平台。
欢迎登记,评估 SOM-SMARC-Dragonwing-IQ8 在您下一个工业机器人平台中的应用。



订阅 SECO 新闻通讯。
在 seco.com 上用您的电子邮件地址订阅。