
- AI
- Industries
- Edge Computing
- Clea
从 AMR 到协作机器人:面向智能机器的模块化计算
了解模块化计算与边缘 AI 如何帮助机器人 OEM 为 AMR、协作机器人和下一代智能机器构建可扩展的 Physical AI 平台。

物理人工智能(Physical AI)正在迅速改变人们对工业机器人的期望。自主移动机器人(AMR)、协作机器人(cobot)、智能视觉系统及其他自主机器,必须越来越多地应对复杂的真实世界情境,依靠由低延迟本地智能驱动的先进感知与自适应推理。
AI、传感与物理交互的结合,对嵌入式边缘计算平台提出了新的要求。但对机器人 OEM 而言,底层架构还必须支持异构机器从早期开发到工业规模部署的整个历程。
例如,AMR 可能优先考虑高能效的 AI 处理、摄像头、LIDAR 和无线连接,而协作机器人则可能需要机器视觉、工业网络和确定性实时电机控制能力的不同组合。即使在同一产品系列内,处理和 I/O 要求也可能相差很大。
随着系统需求不断演变,围绕每一台独立机器设计全新的计算平台,变得越来越难以自圆其说。模块化计算提供了一种可扩展的解决方案,有助于支持延长的工业生命周期和未来的产品开发。
为什么模块化计算对 Physical AI 和机器人至关重要
在嵌入式计算架构中,处理资源、内存和 I/O 往往与特定的应用需求紧密绑定。如果其中任何一项需求发生变化,升级底层系统架构可能比单纯选择更新的处理器复杂得多。
Physical AI 往往需要更多的处理资源来实现高效的边缘 AI,需要更大的内存容量和带宽来支持日益复杂的视觉系统,还需要新的 I/O 来对接现代传感器和网络。然而,工程师面临的根本挑战在于,这些需求仍在快速增长。
通过转向模块化系统架构,工程师可以将计算资源与特定应用的硬件分离,在系统需求变化时降低升级难度。
在原型设计阶段,工程师可以在确定量产硬件之前,先明确应用的处理、传感和 AI 需求。在设计量产型号时,便可围绕合适的模块化计算平台开发特定应用的 I/O,该平台有可能在不同产品变体和未来几代产品中重复使用。
因此,模块化的意义不止于让某个组件可更换。对于开发多种智能机器的工业 OEM 而言,它使计算架构本身成为跨长期产品路线图的可复用部件。
借助 SOM 和开放 COM 标准构建可扩展的机器人平台
系统级模块(System-on-module,SOM)和计算机模块(Computer-on-module,COM)为将计算平台与特定应用的产品设计分离提供了一种实用方式。
处理器和内存等核心计算资源集成在模块中,而载板则提供特定机器所需的接口和其他功能。对工业机器人而言,这使得摄像头、传感器、电机控制器、网络接口及其他硬件能够紧密贴合各台机器的具体要求,而不会将设计绑定在特定的处理器实现上。
通过载板兼容的模块来集成计算,设计人员可以适应处理性能、功耗要求和 AI 能力的变化,而无需彻底重新设计计算平台或周边应用硬件。这也使 OEM 能够让智能机器适应不断变化的处理需求,而不必把每一代新产品都当作全新的设计。
开放 COM 标准通过标准化的模块架构支持这种方法,可以简化计算集成并支持更快的产品上市。它们还提供兼容解决方案之间的互操作性,有助于减少厂商锁定,实现长期供应链韧性。
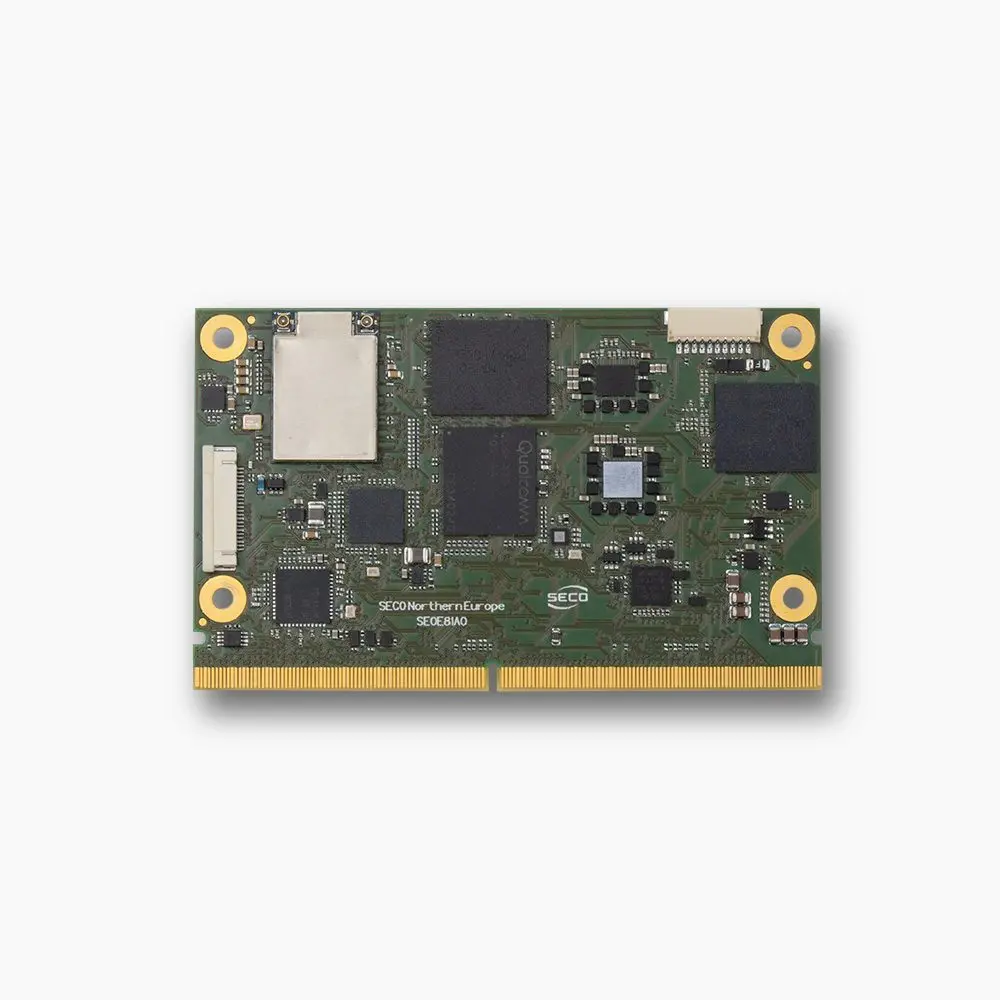
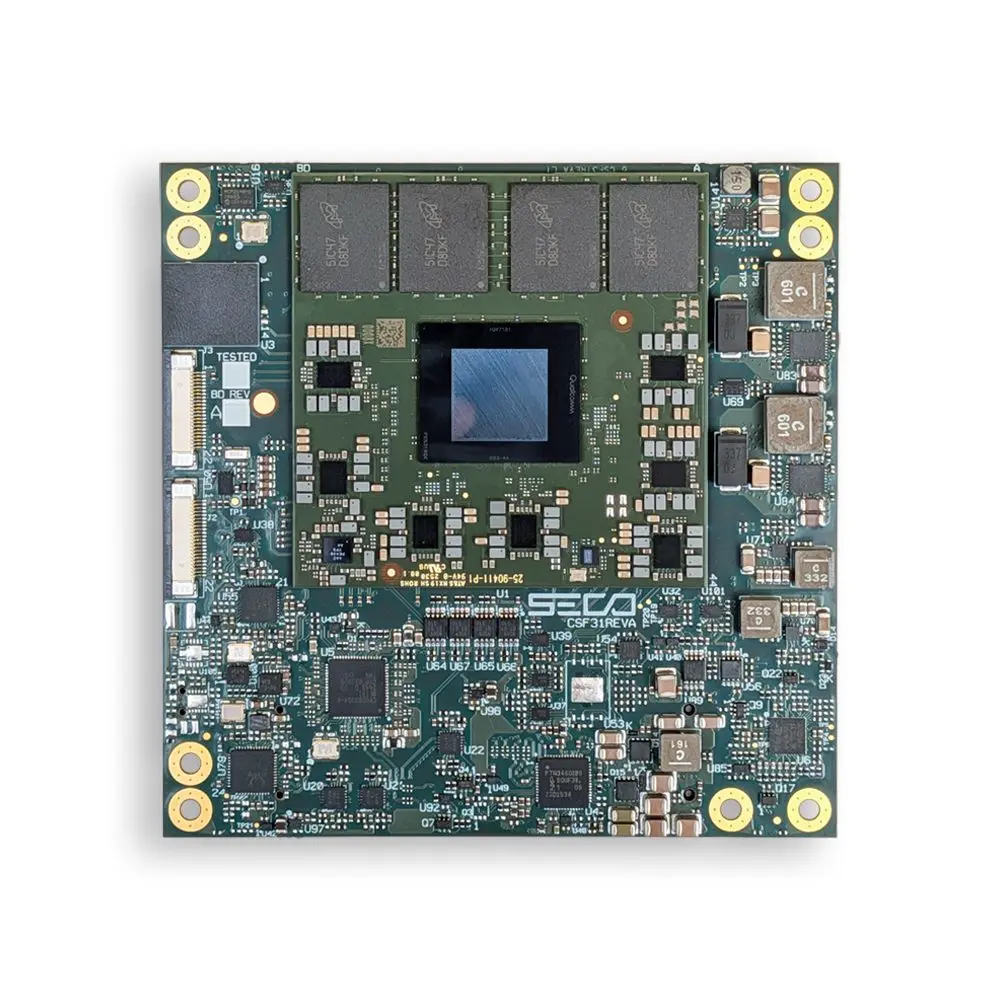
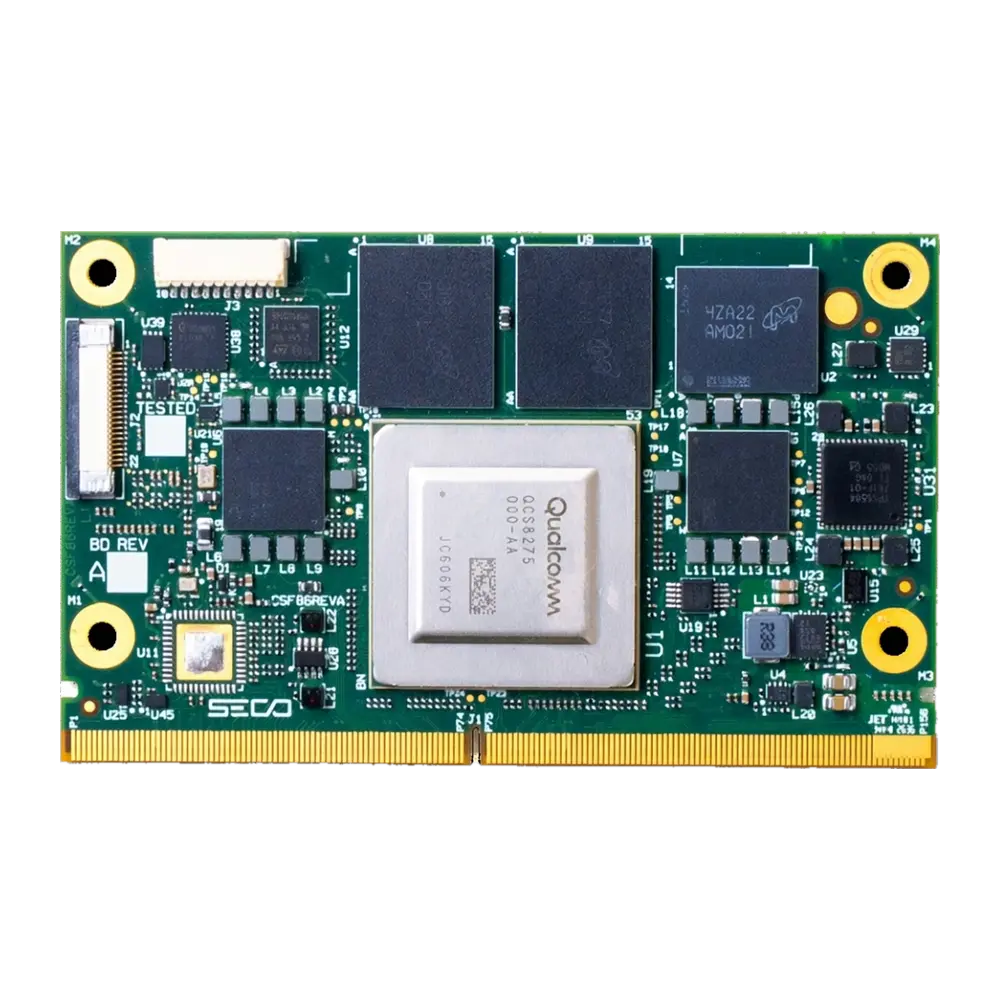
基于开放 COM 的设计已通过搭载先进 Qualcomm 处理平台的 SOM 应用于工业 Physical AI 系统。SECO 的产品组合包括基于 Smart Mobility Architecture(SMARC)标准的解决方案,例如 SOM-SMARC-Dragonwing-IQ8 和 SOM-SMARC-QCS6490,它们在紧凑的外形规格和较窄的功耗范围内提供高性能异构处理。此外,SOM-COMe-CT6-Dragonwing-IQ-X 基于 COM Express Type 6 Compact 标准,提供丰富的高速 I/O,并支持更高性能的计算配置。
此外,SOM-SMARC-Dragonwing-IQ8 采用与 Arduino VENTUNO Q 开发平台相同的 Qualcomm® Dragonwing™ IQ8 处理器系列,该开发平台专门面向 AI 和机器人应用。因此,它提供了一个面向量产的平台,有助于在从基于 VENTUNO Q 的 Physical AI 原型过渡时减少重复开发。
将模块化延伸到软件栈
工业机器人平台依赖稳健的操作系统、驱动程序、AI 框架、安全功能和管理软件。但如果底层硬件的变化需要大量的软件重新开发,硬件模块化的好处可以说就会大打折扣。因此,软件架构在有效的模块化计算策略中起着关键作用。
Yocto Project 为创建高度定制的嵌入式 Linux 环境提供了可配置的模块化基础。开发人员无需使用通用操作系统(OS),而是可以围绕应用所需的特定软件包、驱动程序和服务来构建和维护软件镜像。这使开发人员能够适配更广泛的处理平台,同时省去不必要的软件组件,并减少整体攻击面。
SECO Clea 软件框架秉承 Yocto Linux 的核心优势,提供与众多第三方工业系统兼容的边缘到云生态系统。通过 Clea OS 及其相关软件模块,SECO 使开发人员能够在集中管理的异构设备群中支持长期网络安全和软件生命周期管理。SECO App Hub 等 AI 赋能工具则使开发人员能够在多种受支持的计算架构上,于边缘部署经过验证的 AI 模型。
其结果是对模块化更广泛的定义。SECO 并不只关注一个计算模块能否替代另一个,而是展示了硬件、操作系统、应用和管理基础设施如何作为可复用的平台,在 Physical AI 部署中协同工作。
为下一代智能机器构建计算平台
AMR 和协作机器人说明了灵活、模块化计算的重要性。这两类应用都属于更广泛的 Physical AI 发展趋势,但各自所需的计算架构可能差异显著。智能视觉系统、自主工业设备和新兴机器人应用也是如此。
模块化架构并非要让这些机器变得完全相同,而是提供一个可根据各台机器需求进行调整的通用基础。对工业机器人 OEM 而言,模块化使工程师能够思考当前架构如何通过后续升级来支持不同的性能等级、新的 AI 工作负载和未来的产品。
随着 Physical AI 持续发展,处理器、传感器和软件的进步很可能比许多工业机器本身更快。将这些技术与特定应用的硬件分离,可以帮助 OEM 打造被设计为可不断演进的智能机器,而无需从头重新设计。
联系我们的专家,探讨 SECO 模块化硬件和软件平台如何支持下一代工业 Physical AI 和机器人系统。
本文推荐
SOM-SMARC-Dragonwing-IQ8
搭载Qualcomm® Dragonwing™ IQ8应用处理器的SMARC® Rel. 2.2模块。
- SMARC®
- Qualcomm® Dragonwing™ IQ8



订阅 SECO 新闻通讯。
在 seco.com 上用您的电子邮件地址订阅。