
- AI
- Edge Computing
- Industries
- Clea
検証済みプロトタイプから量産アーキテクチャへ:SOM-SMARC-Dragonwing-IQ8を中心とした設計
キャリア設計、I/Oマッピング、AIと制御の分割、ソフトウェアのポータビリティ、ライフサイクル管理が、拡張性の高い産業用ロボティクスをどのように形づくるかをご紹介します。
AIモデルは動作しています。認識とナビゲーションも検証済みです。ロボットは管理された環境の中を移動できます。次の課題は、もはやコンセプトの実証ではなく、それを中心とした量産システムを設計することです。
Arduino® VENTUNO™ Qから始めたチームにとって、この移行は完全なやり直しでも、単にボードを別のボードに置き換えることでもありません。アプリケーションロジック、AIモデル、開発ワークフローは継続して使える場合があります。一方、量産用ハードウェアは、ロボットの実際の運用要件に合わせて設計する必要があります。必要なカメラの数、アクチュエーターの接続方法、時間的制約の厳しい制御機能を動作させる場所、そして最終的な筐体内での電力と熱の制限の管理方法です。
量産用SOMは、開発プラットフォームの一対一の置き換えではありません
VENTUNO Qは、ロボティクスアプリケーションを迅速に開発・検証するための統合環境を提供します。量産志向のSystem-on-Moduleは異なる設計思想に基づいており、最終システムの要件に合わせてハードウェアアーキテクチャを柔軟に適応させることができます。
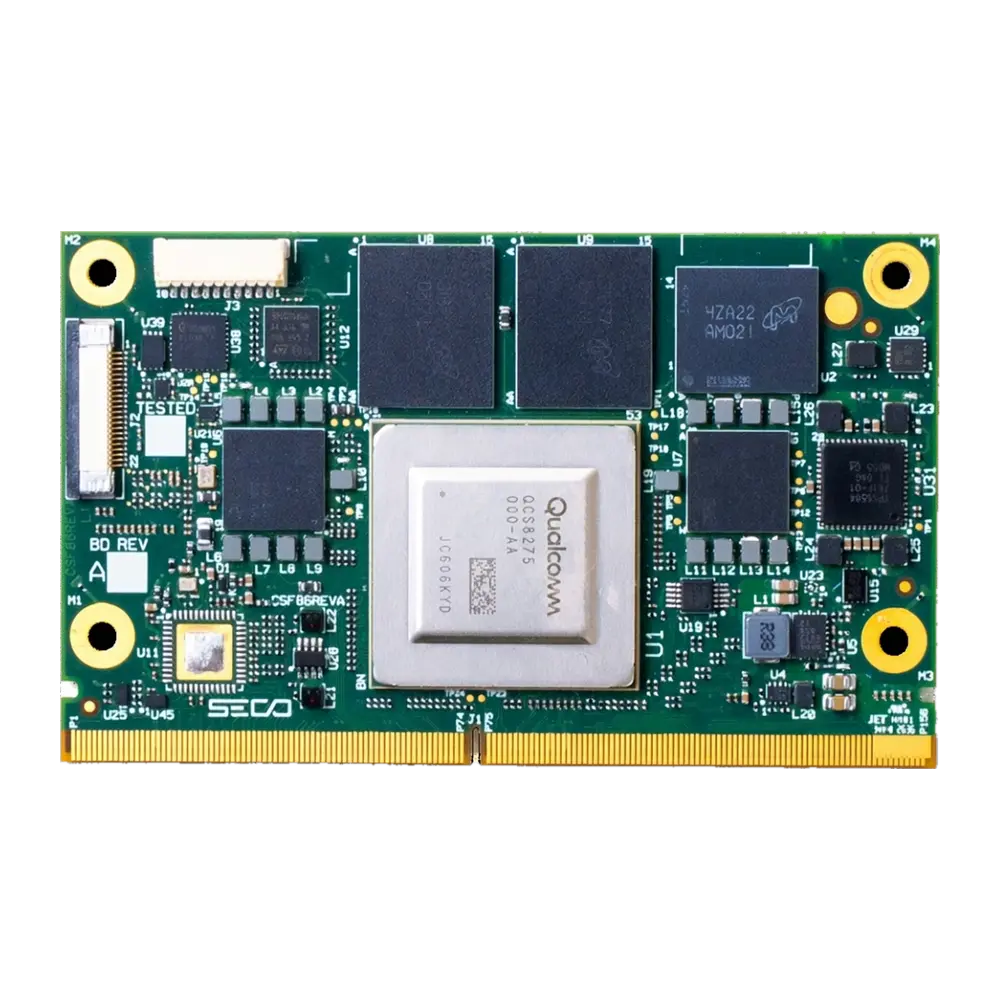
SECOのSOM-SMARC-Dragonwing-IQ8は、Qualcomm® Dragonwing™ IQ8 Seriesの処理能力と、最大40 TOPSの高密度なAI性能を、コンパクトなSMARC® Rel. 2.2フォームファクターで組み合わせています。量産志向のモジュールとして、アプリケーション固有のロボティクスシステムの構築に必要な処理、メモリ、高速I/Oの基盤を提供します。
統合型の開発プラットフォームとは異なり、量産用SOMは、プロトタイピング中に使用したすべてのコネクターやサブシステムを再現するのではなく、アプリケーション固有のシステムに組み込まれるよう設計されています。最終的なロボットに合わせて設計されたキャリアボードを介して統合され、アプリケーション固有のインターフェース、制御リソース、その他の補助コンポーネントを、ターゲットシステムに応じて選択できます。
開放的な開発セットアップから、筐体内で連続稼働するロボットへ移行すると、実用面での新たな制約が生じます。持続的なAIワークロードは、電力の供給可能量、周囲温度、放熱とあわせて検討する必要があります。SOM-SMARC-Dragonwing-IQ8はパッシブな熱管理に対応し、-40°C~+85°Cをカバーする産業用温度仕様でも提供されるため、最終的な機構・熱設計にモジュールを組み込む際の設計の自由度が高まります。
ロボティクスに不可欠なインターフェースを中心にキャリアを設計する
キャリアボードは、コンピュートモジュールがロボットのほかの部分とどのようにやり取りするかを決定します。その設計は、2つのプラットフォームのI/Oマップを直接比較することではなく、アプリケーションアーキテクチャから始めるべきです。
ロボティクス設計において、SOM-SMARC-Dragonwing-IQ8は、さまざまなセンシングおよび制御アーキテクチャを構築するために必要な接続性を提供します。これには、構成可能なPCIe Gen4、最大2.5 GbEのデュアルEthernet、デュアルCAN-FD、UART、ビジョンシステム向けの2レーンおよび4レーンのMIPI-CSIオプションが含まれます。エンジニアリング上の問いは、どのインターフェースが利用できるかだけではなく、最終的なロボットが実際にどれを必要とするかです。
これらの要件がキャリアアーキテクチャそのものを形づくります。ビジョンシステムでは異なるMIPI-CSI構成が必要になる場合があり、制御およびセンシング機能は利用可能なCAN-FDとPCIeのリソースの中から選択してマッピングする必要があります。またネットワーク帯域幅と物理的な接続は、ロボットが目的の環境で機械やインフラとどのようにやり取りするかを反映したものであるべきです。
AIコンピュートプラットフォーム、制御アーキテクチャ、ロボットの物理設計は、ひとつのシステムとして検討する必要があります。
継続できるものと、適応が必要なもの
量産アーキテクチャへの移行は、必ずしもプロトタイピング中に開発したアプリケーションを捨てることを意味しません。AIモデル、上位のアプリケーションロジック、一部のソフトウェアコンポーネント、使い慣れた開発ワークフローは、ハードウェアとソフトウェアの依存関係によっては、引き続き再利用できる場合があります。
この継続性は、量産への移行がワンクリックで済む移行であることを意味するものではありません。
そのため、ソフトウェアのポータビリティは、キャリアアーキテクチャや最終システムの要件とあわせて検討する必要があります。モデルは同じAIエンジン上で動作しても、周辺のソフトウェアは、量産ロボット向けに選ばれたカメラ、センサー、制御システム、その他の周辺機器と正しく通信できなければなりません。
SECOは、キャリアボード設計の専門知識、I/Oマッピング、BSPサポート、ドライバー統合、組込みエンジニアリングサービスにより、この移行を支援します。これにより、チームはハードウェアとソフトウェアの開発を別々の作業として扱うのではなく、連携して進めることができます。
AIと決定論的制御の分割
重要なアーキテクチャ上の判断は、AI処理と時間的制約の厳しい制御機能を、量産システム全体にどのように分散させるかです。アプリケーションによっては、これらの機能が異なるコンピュートリソースや制御リソースに依存する場合があり、レイテンシー、分離、安全性、制御の要件が最適な分割の指針となります。
これは、統合型のプロトタイピングプラットフォームからモジュラーなSOMベースのアーキテクチャへ移行する際に特に重要になります。その場合、制御機能は最終的なロボットの要件に応じて再配分する必要が生じることがあります。
カスタムキャリアの前にプラットフォームを検証する
カスタムキャリアへ進む前に、エンジニアリングチームはSECOのEVAL-KIT-SOM-SMARCとModular Vision Kitを使って、SOM-SMARC-Dragonwing-IQ8を評価できます。これらのプラットフォームは、最終的なアプリケーション固有のキャリアを開発している間の、早期のモジュール検証、周辺機器のテスト、ソフトウェア統合を支援します。
これらは最終システムの検証に代わるものではありません。最終システムの検証では、カスタムキャリア、熱設計、制御アーキテクチャ、アプリケーション固有のインターフェースを、ターゲットアプリケーション上で併せて確認する必要があります。
最初からハードウェアとソフトウェアを連携させる
ハードウェアの統合だけでは、量産プラットフォームは決まりません。オペレーティングシステム、BSP、ドライバー、アプリケーション環境を含むソフトウェア基盤は、ターゲットとなるハードウェアと並行して進化させる必要があります。
アプリケーションのポータビリティとプラットフォームソフトウェアのサポートは、移行における別々の要素です。プロトタイピング中に開発したAIモデルやアプリケーションロジックは再利用できる場合がある一方、BSP、ドライバー、ハードウェア固有の統合は、ターゲットシステムに合わせて適応させる必要があります。SOM-SMARC-Dragonwing-IQ8のソフトウェア環境は、プラットフォームレベルのLinuxサポートと、Clea OSが提供する、アプリケーションのデプロイメント、保守性、ライフサイクル管理のための一貫した産業用基盤への道筋を組み合わせたものです。
したがって、キャリア設計、BSP開発、ドライバー統合、アプリケーションの移植は、連携した活動として進めるべきです。
最初のロボットだけでなく、その先を見据えてプラットフォームを設計する
量産アーキテクチャは、最初のデプロイメントだけでなく、将来のロボットのバリエーションや製品世代も支えられるものであるべきです。
SMARCのモジュラーな特性により、エンジニアリングチームは、インターフェースとシステム要件に互換性が保たれる限り、関連製品間で再利用できるキャリアアーキテクチャを開発できます。これにより、将来の再設計の手間を減らし、メーカーがプラットフォーム全体を作り直すことなく、センシング構成、アプリケーションソフトウェア、コンピュートの選択肢を進化させることができます。
SOM-SMARC-Dragonwing-IQ8は産業用コンピュートの基盤を提供します。SECOのキャリアボードに関する専門知識、組込みエンジニアリングサポート、Cleaソフトウェアインフラストラクチャは、チームがその周囲にロボティクスプラットフォーム全体を設計するのを支援します。
次の産業用ロボティクスプラットフォームに向けた SOM-SMARC-Dragonwing-IQ8 の評価をご希望の方は、ぜひお申し込みください。



SECO ニュースレターを受け取る。
seco.com でメールアドレスを登録してください。