
- AI
- Edge Computing
- Industries
- Clea
Dal prototipo validato all’architettura di produzione: progettare attorno al SOM-SMARC-Dragonwing-IQ8
Scopri come la progettazione della carrier, la mappatura degli I/O, la ripartizione tra AI e controllo, la portabilità del software e la gestione del ciclo di vita danno forma a una robotica industriale scalabile.
Il modello AI funziona. Percezione e navigazione sono state validate. Il robot si muove in un ambiente controllato. La sfida successiva non è più dimostrare il concetto: è progettare attorno a esso il sistema di produzione.
Per i team che partono da Arduino® VENTUNO™ Q, questo passaggio non è né un ricominciare da zero né la semplice sostituzione di una scheda con un’altra. Logica applicativa, modelli AI e flussi di sviluppo possono garantire continuità. L’hardware di produzione, invece, va progettato in base ai requisiti operativi effettivi del robot: quante telecamere servono, come sono collegati gli attuatori, dove girano le funzioni di controllo sensibili al tempo e come vengono gestiti i limiti di alimentazione e termici all’interno dell’involucro finale.
Un SOM di produzione non è una sostituzione uno a uno di una piattaforma di sviluppo
VENTUNO Q offre un ambiente integrato per sviluppare e validare rapidamente applicazioni di robotica. Un system-on-module orientato alla produzione segue una logica di progettazione diversa, con la flessibilità di adattare l’architettura hardware ai requisiti del sistema finale.
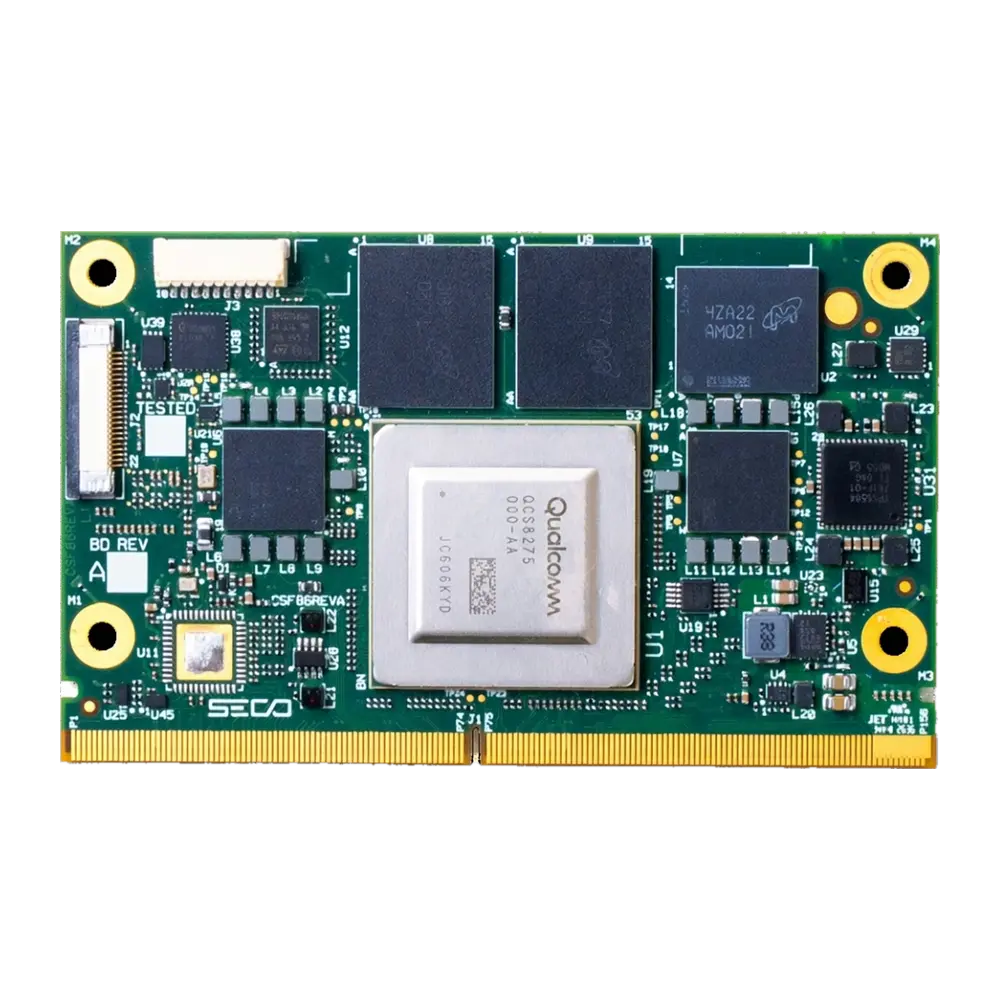
Il SOM-SMARC-Dragonwing-IQ8 di SECO unisce l’elaborazione Qualcomm® Dragonwing™ serie IQ8 con fino a 40 TOPS densi di prestazioni AI nel formato compatto SMARC® Rel. 2.2. Come modulo orientato alla produzione, offre la base di elaborazione, memoria e I/O ad alta velocità necessaria per costruire sistemi robotici specifici per l’applicazione.
A differenza di una piattaforma di sviluppo integrata, un SOM di produzione è progettato per essere integrato in un sistema specifico per l’applicazione, senza replicare ogni connettore o sottosistema usato in fase di prototipazione. Viene invece integrato tramite una carrier board progettata attorno al robot finale, dove interfacce specifiche dell’applicazione, risorse di controllo e altri componenti di supporto possono essere scelti in base al sistema di destinazione.
Passare da una configurazione di sviluppo aperta a un robot che opera in continuo all’interno di un involucro introduce un altro insieme di vincoli pratici. I carichi di lavoro AI sostenuti vanno considerati insieme a disponibilità di alimentazione, temperatura ambiente e dissipazione termica. Il SOM-SMARC-Dragonwing-IQ8 supporta la gestione termica passiva ed è disponibile in una configurazione a temperatura industriale da -40°C a +85°C, offrendo ai progettisti maggiore flessibilità nell’integrare il modulo nell’architettura meccanica e termica finale.
Progettare la carrier attorno alle interfacce critiche per la robotica
La carrier board determina il modo in cui il modulo di calcolo interagisce con il resto del robot. La sua progettazione dovrebbe partire dall’architettura dell’applicazione e non da un confronto diretto tra le mappe di I/O di due piattaforme.
Per i progetti di robotica, il SOM-SMARC-Dragonwing-IQ8 offre la connettività necessaria per costruire attorno a diverse architetture di rilevamento e controllo, tra cui PCIe Gen4 configurabile, doppia Ethernet fino a 2,5 GbE, doppio CAN-FD, UART e opzioni MIPI-CSI a 2 e 4 lane per i sistemi di visione. La domanda ingegneristica non è semplicemente quali interfacce siano disponibili, ma quali servano davvero al robot finale.
Questi requisiti plasmano la stessa architettura della carrier: i sistemi di visione possono richiedere diverse configurazioni MIPI-CSI, le funzioni di controllo e di rilevamento devono essere scelte e mappate sulle risorse CAN-FD e PCIe disponibili, mentre la larghezza di banda di rete e la connettività fisica dovrebbero rispecchiare il modo in cui il robot interagirà con macchine e infrastrutture nell’ambiente di destinazione.
La piattaforma di calcolo AI, l’architettura di controllo e la progettazione fisica del robot devono essere considerate come un unico sistema.
Che cosa può restare continuo e che cosa richiede adattamento
Passare a un’architettura di produzione non significa necessariamente scartare l’applicazione sviluppata durante la prototipazione. Modelli AI, logica applicativa di alto livello, componenti software selezionati e flussi di sviluppo familiari possono restare riutilizzabili, a seconda delle loro dipendenze hardware e software.
Questa continuità non significa che il passaggio alla produzione sia una migrazione con un clic.
La portabilità del software va quindi considerata insieme all’architettura della carrier e ai requisiti del sistema finale. Un modello può girare sullo stesso motore AI, ma il software circostante deve comunque comunicare correttamente con le telecamere, i sensori, i sistemi di controllo e le altre periferiche scelte per il robot di produzione.
SECO supporta questo passaggio con competenza nella progettazione di carrier board, mappatura degli I/O, supporto BSP, integrazione dei driver e servizi di ingegneria embedded. Questo aiuta i team a coordinare lo sviluppo di hardware e software invece di trattarli come flussi di lavoro separati.
Ripartire AI e controllo deterministico
Una decisione architetturale chiave è come distribuire l’elaborazione AI e le funzioni di controllo sensibili al tempo sul sistema di produzione. A seconda dell’applicazione, queste funzioni possono basarsi su diverse risorse di calcolo e di controllo, con i requisiti di latenza, isolamento, sicurezza e controllo a guidare la ripartizione più adatta.
Questo diventa particolarmente importante quando si passa da una piattaforma di prototipazione integrata a un’architettura modulare basata su SOM, dove le funzioni di controllo possono dover essere ridistribuite in base ai requisiti del robot finale.
Validare la piattaforma prima della carrier personalizzata
Prima di passare a una carrier personalizzata, i team di ingegneria possono valutare il SOM-SMARC-Dragonwing-IQ8 usando l’EVAL-KIT-SOM-SMARC di SECO e il Modular Vision Kit. Queste piattaforme supportano la validazione iniziale del modulo, il test delle periferiche e l’integrazione software mentre viene sviluppata la carrier finale specifica per l’applicazione.
Non sostituiscono la validazione del sistema finale, in cui carrier personalizzata, progettazione termica, architettura di controllo e interfacce specifiche dell’applicazione devono essere verificate insieme nell’applicazione di destinazione.
Coordinare hardware e software fin dall’inizio
L’integrazione hardware da sola non definisce la piattaforma di produzione. La base software — compresi sistema operativo, BSP, driver e ambiente applicativo — deve evolvere insieme all’hardware di destinazione.
La portabilità delle applicazioni e il supporto software della piattaforma sono parti distinte della transizione. Modelli AI e logica applicativa sviluppati durante la prototipazione possono restare riutilizzabili, mentre BSP, driver e integrazione specifica dell’hardware devono comunque essere adattati al sistema di destinazione. L’ambiente software del SOM-SMARC-Dragonwing-IQ8 combina il supporto Linux a livello di piattaforma con il percorso offerto da Clea OS verso una base industriale coerente per il deployment delle applicazioni, la manutenibilità e la gestione del ciclo di vita.
Progettazione della carrier, sviluppo del BSP, integrazione dei driver e porting dell’applicazione dovrebbero quindi procedere come attività coordinate.
Progettare la piattaforma per più di un solo robot
Un’architettura di produzione dovrebbe supportare non solo il primo deployment, ma anche le future varianti di robot e generazioni di prodotto.
La natura modulare di SMARC permette ai team di ingegneria di sviluppare architetture di carrier riutilizzabili su prodotti correlati, a condizione che interfacce e requisiti di sistema restino compatibili. Questo può ridurre lo sforzo di riprogettazione futuro e aiutare i costruttori a far evolvere configurazioni di rilevamento, software applicativo e opzioni di calcolo senza ricostruire l’intera piattaforma.
Il SOM-SMARC-Dragonwing-IQ8 offre la base di calcolo industriale. La competenza di SECO nelle carrier board, il supporto di ingegneria embedded e l’infrastruttura software Clea aiutano i team a progettare attorno a esso l’intera piattaforma robotica.
Registra il tuo interesse a valutare il SOM-SMARC-Dragonwing-IQ8 per la tua prossima piattaforma di robotica industriale.
In evidenza in questo articolo
SOM-SMARC-Dragonwing-IQ8
Modulo SMARC® Rel. 2.2 con processori applicativi Qualcomm® Dragonwing™ IQ8.
- SMARC®
- Qualcomm® Dragonwing™ IQ8
Continua a leggere

News, 12 novembre 2026
Il modulo COM Express di SECO basato su AMD Ryzen Embedded 8000 Series è ora disponibile per il sampling
Leggi
News, 5 novembre 2026
SECO e Peridio in partnership per accelerare robotica e Physical AI dallo sviluppo al deployment su Qualcomm® Dragonwing™
Leggi
Blog
Industrial Edge AI nel 2027: ciò per cui gli OEM devono progettare oggi
Leggi
Ricevi la newsletter di SECO.
Iscriviti con il tuo indirizzo email su seco.com.