
- AI
- Industries
- Edge Computing
- Clea
Dagli AMR ai cobot: calcolo modulare per macchine intelligenti
Scopri come il calcolo modulare e l’edge AI aiutano gli OEM della robotica a realizzare piattaforme di Physical AI scalabili per AMR, cobot e macchine intelligenti di nuova generazione.

La Physical AI (intelligenza artificiale fisica) sta cambiando rapidamente le aspettative sulla robotica industriale. I robot mobili autonomi (AMR), i robot collaborativi (cobot), i sistemi di visione intelligenti e altre macchine autonome devono sempre più spesso affrontare situazioni complesse del mondo reale, con percezione avanzata e ragionamento adattivo guidati da un’intelligenza locale a bassa latenza.
La combinazione di AI, sensori e interazione fisica pone nuove esigenze alle piattaforme di edge computing embedded. Ma per gli OEM della robotica, le architetture di base devono anche supportare il percorso dalle prime fasi di sviluppo al deployment su scala industriale di macchinari eterogenei.
Un AMR, ad esempio, può dare priorità a un’elaborazione AI efficiente dal punto di vista energetico, a telecamere, LIDAR e connettività wireless, mentre un cobot può richiedere una diversa combinazione di visione artificiale, networking industriale e controllo motore deterministico in tempo reale. Anche all’interno della stessa famiglia di prodotti, i requisiti di elaborazione e di I/O possono variare in modo considerevole.
Man mano che i requisiti di sistema continuano a evolversi, progettare nuove piattaforme di calcolo attorno a ogni singola macchina diventa sempre più difficile da giustificare. Il calcolo modulare offre una soluzione scalabile che aiuta a supportare cicli di vita industriali prolungati e lo sviluppo di prodotti futuri.
Perché il calcolo modulare è importante per la Physical AI e la robotica
Nelle architetture di calcolo embedded, risorse di elaborazione, memoria e I/O sono spesso strettamente legate ai requisiti specifici dell’applicazione. Se uno qualsiasi di questi requisiti cambia, aggiornare l’architettura di sistema sottostante può essere molto più complesso che scegliere semplicemente un processore più recente.
La Physical AI richiede spesso risorse di elaborazione aggiuntive per un edge AI efficiente, maggiore capacità e larghezza di banda di memoria per supportare sistemi di visione sempre più complessi e nuovi I/O per sensori e reti moderni. La sfida fondamentale per gli ingegneri, tuttavia, è che questi requisiti continuano a crescere rapidamente.
Passando ad architetture di sistema modulari, gli ingegneri possono separare le risorse di calcolo dall’hardware specifico dell’applicazione e ridurre le difficoltà di aggiornamento quando i requisiti di sistema cambiano.
Durante la prototipazione, gli ingegneri possono stabilire i requisiti di elaborazione, di sensori e di AI dell’applicazione prima di impegnarsi sull’hardware di produzione. Nella progettazione dei modelli di produzione, gli I/O specifici dell’applicazione possono poi essere sviluppati attorno a un’adeguata piattaforma di calcolo modulare, potenzialmente riutilizzabile in diverse varianti di prodotto e nelle future generazioni di prodotto.
La modularità non significa quindi solo rendere sostituibile un componente. Per gli OEM industriali che sviluppano più macchine intelligenti, permette all’architettura di calcolo stessa di diventare una parte riutilizzabile lungo le roadmap di prodotto di lungo periodo.
Costruire piattaforme robotiche scalabili con SOM e standard COM aperti
I system-on-module (SOM) e i computer-on-module (COM) offrono un modo pratico per separare le piattaforme di calcolo dalla progettazione del prodotto specifica dell’applicazione.
Le risorse di calcolo fondamentali, come processore e memoria, sono integrate nel modulo, mentre una carrier board fornisce le interfacce e le altre funzionalità richieste dalla specifica macchina. Per la robotica industriale, questo permette a telecamere, sensori, controllori motore, interfacce di rete e altro hardware di restare strettamente allineati ai requisiti della singola macchina senza vincolare i progetti a specifiche implementazioni di processore.
Integrando il calcolo tramite moduli compatibili con le carrier board, i progettisti possono assorbire i cambiamenti di prestazioni di elaborazione, requisiti di alimentazione e capacità AI senza dover riprogettare completamente la piattaforma di calcolo o l’hardware applicativo circostante. Permette inoltre agli OEM di adattare le macchine intelligenti all’evoluzione dei requisiti di elaborazione senza trattare ogni nuova generazione come un progetto del tutto nuovo.
Gli standard COM aperti supportano questo approccio con architetture di modulo standardizzate che possono semplificare l’integrazione del calcolo e favorire un time to market più rapido. Garantiscono inoltre l’interoperabilità tra soluzioni compatibili, il che può aiutare a ridurre il vendor lock-in a vantaggio della resilienza della filiera nel lungo periodo.
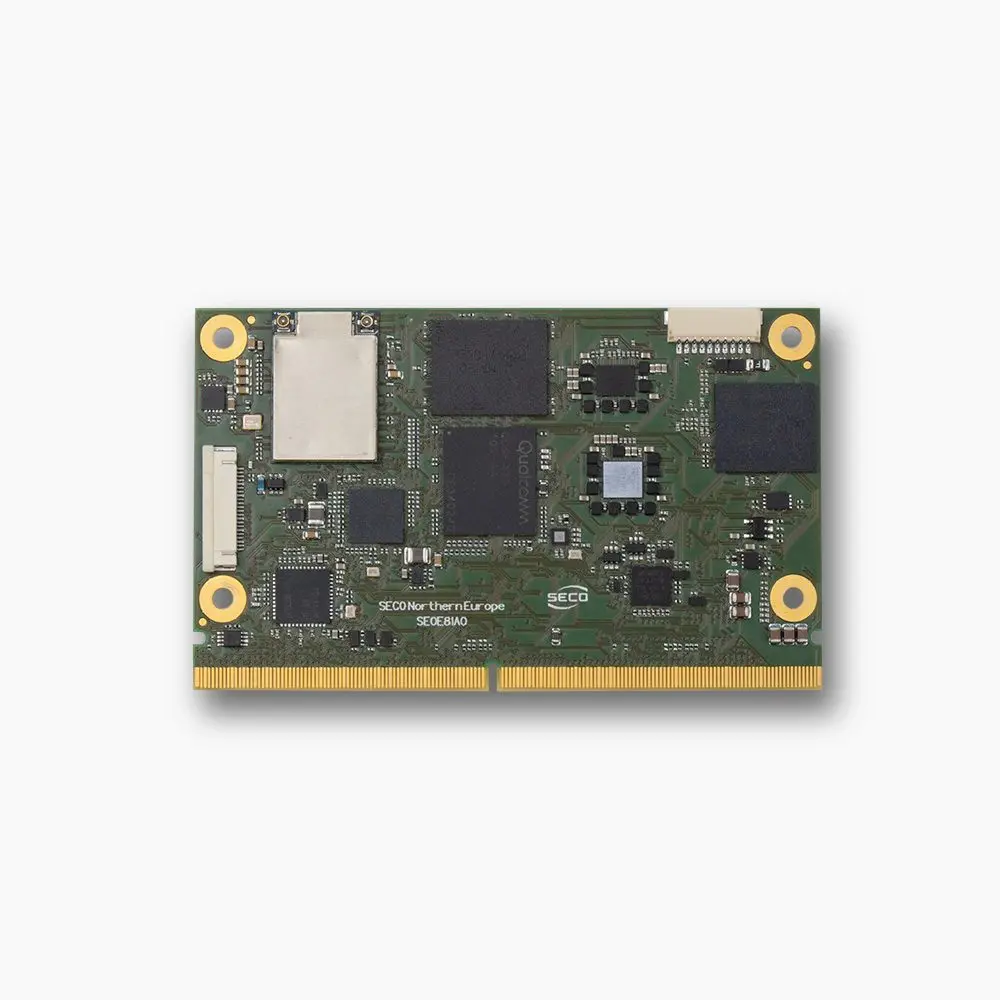
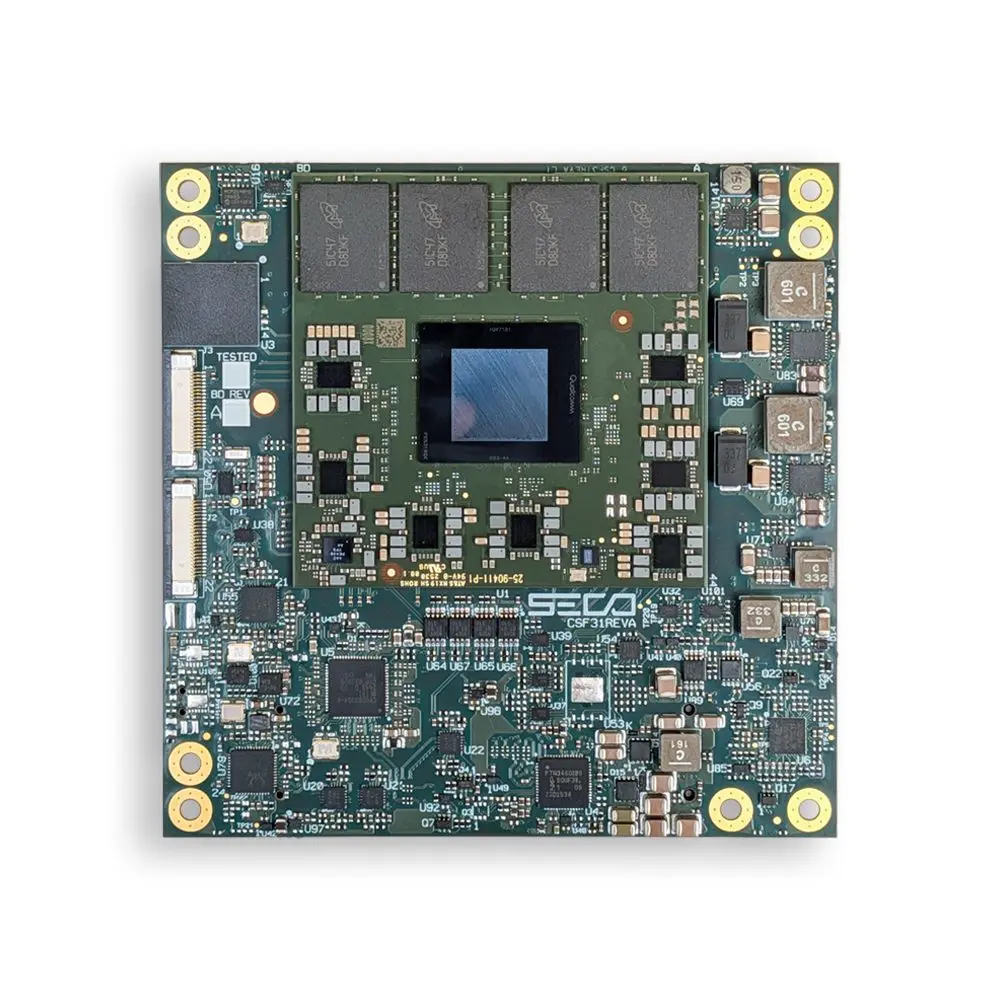
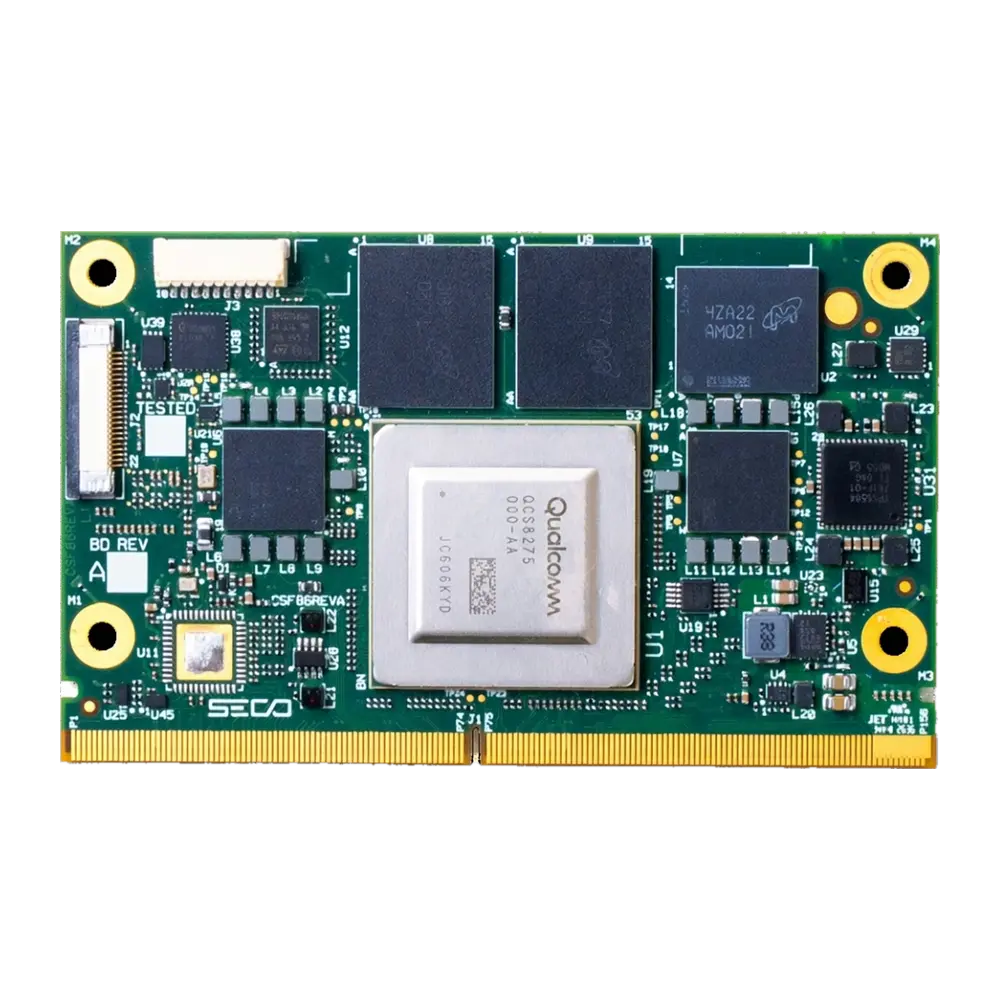
La progettazione aperta basata su COM viene già applicata ai sistemi industriali di Physical AI tramite SOM basati su piattaforme di elaborazione Qualcomm avanzate. Il portafoglio SECO comprende soluzioni basate sullo standard Smart Mobility Architecture (SMARC), come SOM-SMARC-Dragonwing-IQ8 e SOM-SMARC-QCS6490, che offrono un’elaborazione eterogenea ad alte prestazioni in un formato compatto e con un ridotto consumo energetico. In alternativa, SOM-COMe-CT6-Dragonwing-IQ-X è basato sullo standard COM Express Type 6 Compact, che offre un ampio I/O ad alta velocità e supporta configurazioni di calcolo a prestazioni più elevate.
Inoltre, il SOM-SMARC-Dragonwing-IQ8 utilizza la stessa famiglia di elaborazione Qualcomm® Dragonwing™ IQ8 della piattaforma di sviluppo Arduino VENTUNO Q, destinata specificamente ad applicazioni di AI e robotica. Offre così una piattaforma orientata alla produzione che aiuta a ridurre il lavoro di riprogettazione nel passaggio dai prototipi di Physical AI basati su VENTUNO Q.
Estendere la modularità allo stack software
Le piattaforme robotiche industriali dipendono da sistemi operativi, driver, framework AI, funzioni di sicurezza e software di gestione affidabili. Ma i vantaggi della modularità hardware si riducono probabilmente in modo significativo se le modifiche all’hardware sottostante richiedono un’importante riprogettazione del software. L’architettura software ha quindi un ruolo chiave nelle strategie di calcolo modulare efficaci.
Lo Yocto Project offre una base configurabile e modulare per creare ambienti Linux embedded altamente personalizzati. Invece di usare un sistema operativo (OS) generico, gli sviluppatori possono costruire e mantenere immagini software attorno ai pacchetti, ai driver e ai servizi specifici richiesti dall’applicazione. Questo permette di coprire una gamma più ampia di piattaforme di elaborazione, omettendo componenti software non necessari e riducendo la superficie d’attacco complessiva.
Il framework software Clea di SECO riprende i principali vantaggi di Yocto Linux e offre un ecosistema edge-to-cloud compatibile con molti sistemi industriali di terze parti. Con Clea OS e i relativi moduli software, SECO consente agli sviluppatori di supportare la cybersicurezza a lungo termine e la gestione del ciclo di vita del software su flotte eterogenee centralizzate. Strumenti di abilitazione dell’AI come SECO App Hub permettono poi agli sviluppatori di distribuire modelli AI validati all’edge su più architetture di calcolo supportate.
Il risultato è una definizione più ampia di modularità. Invece di concentrarsi solo sulla possibilità che un modulo di calcolo ne sostituisca un altro, SECO mostra come hardware, sistemi operativi, applicazioni e infrastruttura di gestione possano lavorare insieme come piattaforme riutilizzabili nei deployment di Physical AI.
Costruire piattaforme di calcolo per la prossima generazione di macchine intelligenti
AMR e cobot dimostrano l’importanza di un calcolo flessibile e modulare. Entrambe le applicazioni rientrano nella più ampia evoluzione verso la Physical AI, ma le architetture di calcolo richieste da ciascuna possono variare in modo significativo. Lo stesso vale per i sistemi di visione intelligenti, le apparecchiature industriali autonome e le applicazioni emergenti di robotica.
Un’architettura modulare non ha lo scopo di rendere identiche queste macchine. Offre invece una base comune che può essere adattata ai requisiti della singola macchina. Per gli OEM della robotica industriale, la modularità permette agli ingegneri di valutare come l’architettura attuale possa supportare diversi livelli di prestazioni, nuovi carichi di lavoro AI e prodotti futuri tramite aggiornamenti successivi.
Con lo sviluppo continuo della Physical AI, è probabile che processori, sensori e software avanzino più rapidamente di molte macchine industriali. Separare queste tecnologie dall’hardware specifico dell’applicazione può aiutare gli OEM a creare macchine intelligenti progettate per evolvere, senza dover ricorrere a una riprogettazione da zero.
Parla con i nostri esperti per scoprire come le piattaforme hardware e software modulari di SECO possano supportare la prossima generazione di sistemi industriali di Physical AI e robotica.
In evidenza in questo articolo
SOM-SMARC-Dragonwing-IQ8
Modulo SMARC® Rel. 2.2 con processori applicativi Qualcomm® Dragonwing™ IQ8.
- SMARC®
- Qualcomm® Dragonwing™ IQ8
Anche in questo articolo: SOM-SMARC-QCS6490, SOM-COMe-CT6-Dragonwing-IQ-X
Continua a leggere

News, 12 novembre 2026
Il modulo COM Express di SECO basato su AMD Ryzen Embedded 8000 Series è ora disponibile per il sampling
Leggi
News, 5 novembre 2026
SECO e Peridio in partnership per accelerare robotica e Physical AI dallo sviluppo al deployment su Qualcomm® Dragonwing™
Leggi
Blog
Industrial Edge AI nel 2027: ciò per cui gli OEM devono progettare oggi
Leggi
Ricevi la newsletter di SECO.
Iscriviti con il tuo indirizzo email su seco.com.