
- AI
- Edge Computing
- Industries
- Clea
Del prototipo validado a la arquitectura de producción: diseñar en torno a SOM-SMARC-Dragonwing-IQ8
Descubra cómo el diseño de la placa portadora, la asignación de E/S, la partición entre IA y control, la portabilidad del software y la gestión del ciclo de vida dan forma a una robótica industrial escalable.
El modelo de IA funciona. La percepción y la navegación se han validado. El robot puede moverse por un entorno controlado. El siguiente reto ya no es demostrar el concepto, sino diseñar en torno a él el sistema de producción.
Para los equipos que empiezan con Arduino® VENTUNO™ Q, esta transición no supone ni un reinicio completo ni la simple sustitución de una placa por otra. La lógica de aplicación, los modelos de IA y los flujos de trabajo de desarrollo pueden aportar continuidad. En cambio, el hardware de producción debe diseñarse en función de los requisitos operativos reales del robot: cuántas cámaras necesita, cómo se conectan los actuadores, dónde se ejecutan las funciones de control críticas en el tiempo y cómo se gestionan los límites de potencia y térmicos dentro de la carcasa final.
Un SOM de producción no es un sustituto uno a uno de una plataforma de desarrollo
VENTUNO Q ofrece un entorno integrado para desarrollar y validar con rapidez aplicaciones de robótica. Un system-on-module orientado a la producción sigue una lógica de diseño distinta, con la flexibilidad de adaptar la arquitectura de hardware a los requisitos del sistema final.
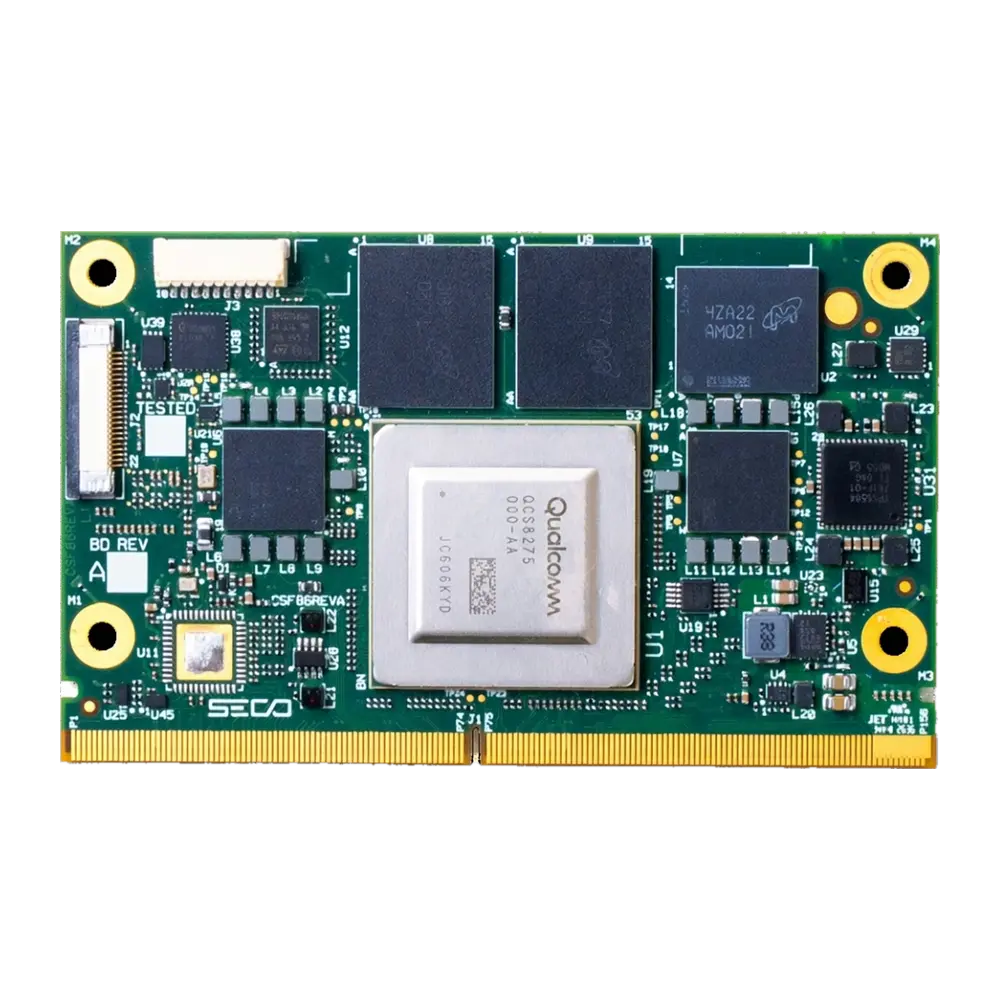
SOM-SMARC-Dragonwing-IQ8 de SECO combina el procesamiento Qualcomm® Dragonwing™ IQ8 Series con hasta 40 TOPS densos de rendimiento de IA en el compacto formato SMARC® Rel. 2.2. Como módulo orientado a la producción, aporta la base de procesamiento, memoria y E/S de alta velocidad necesaria para crear sistemas de robótica específicos de cada aplicación.
A diferencia de una plataforma de desarrollo integrada, un SOM de producción está diseñado para integrarse en un sistema específico de la aplicación, en lugar de replicar todos los conectores o subsistemas utilizados durante la creación de prototipos. Se integra, en cambio, mediante una placa portadora diseñada en torno al robot final, en la que pueden seleccionarse las interfaces específicas de la aplicación, los recursos de control y otros componentes de apoyo según el sistema de destino.
Pasar de una configuración de desarrollo abierta a un robot que funciona de forma continua dentro de una carcasa introduce otro conjunto de limitaciones prácticas. Las cargas de trabajo de IA sostenidas deben considerarse junto con la potencia disponible, la temperatura ambiente y la disipación térmica. SOM-SMARC-Dragonwing-IQ8 admite la gestión térmica pasiva y está disponible en una configuración de temperatura industrial de -40°C a +85°C, lo que ofrece a los diseñadores mayor flexibilidad al integrar el módulo en la arquitectura mecánica y térmica final.
Cómo diseñar la placa portadora en torno a las interfaces críticas para la robótica
La placa portadora determina cómo interactúa el módulo de computación con el resto del robot. Su diseño debe partir de la arquitectura de la aplicación y no de una comparación directa entre los mapas de E/S de dos plataformas.
Para los diseños de robótica, SOM-SMARC-Dragonwing-IQ8 ofrece la conectividad necesaria para construir en torno a distintas arquitecturas de detección y control, con PCIe Gen4 configurable, doble Ethernet de hasta 2.5 GbE, doble CAN-FD, UART y opciones MIPI-CSI de 2 y 4 carriles para sistemas de visión. La cuestión de ingeniería no es simplemente qué interfaces hay disponibles, sino cuáles necesita realmente el robot final.
Esos requisitos determinan la propia arquitectura de la placa portadora: los sistemas de visión pueden exigir distintas configuraciones MIPI-CSI, las funciones de control y detección deben seleccionarse y asignarse entre los recursos CAN-FD y PCIe disponibles, y el ancho de banda de red y la conectividad física deben reflejar cómo interactuará el robot con las máquinas y la infraestructura de su entorno de destino.
La plataforma de computación de IA, la arquitectura de control y el diseño físico del robot deben considerarse como un único sistema.
Qué puede mantener la continuidad y qué requiere adaptación
Pasar a una arquitectura de producción no implica necesariamente descartar la aplicación desarrollada durante la creación de prototipos. Los modelos de IA, la lógica de aplicación de alto nivel, determinados componentes de software y los flujos de trabajo de desarrollo conocidos pueden seguir siendo reutilizables, según sus dependencias de hardware y software.
Esta continuidad no significa que el paso a producción sea una migración con un solo clic.
Por ello, la portabilidad del software debe considerarse junto con la arquitectura de la placa portadora y los requisitos del sistema final. Un modelo puede ejecutarse en el mismo motor de IA, pero el software que lo rodea debe seguir comunicándose correctamente con las cámaras, los sensores, los sistemas de control y demás periféricos elegidos para el robot de producción.
SECO respalda esta transición con experiencia en diseño de placas portadoras, asignación de E/S, soporte de BSP, integración de controladores y servicios de ingeniería embebida. Esto ayuda a los equipos a coordinar el desarrollo de hardware y software en lugar de tratarlos como líneas de trabajo separadas.
Cómo repartir la IA y el control determinista
Una decisión arquitectónica clave es cómo deben distribuirse en el sistema de producción el procesamiento de IA y las funciones de control críticas en el tiempo. Según la aplicación, estas funciones pueden apoyarse en distintos recursos de computación y de control, y los requisitos de latencia, aislamiento, seguridad y control orientan la partición más adecuada.
Esto cobra especial importancia al pasar de una plataforma de creación de prototipos integrada a una arquitectura modular basada en SOM, en la que puede ser necesario redistribuir las funciones de control según los requisitos del robot final.
Cómo validar la plataforma antes de la placa portadora personalizada
Antes de pasar a una placa portadora personalizada, los equipos de ingeniería pueden evaluar SOM-SMARC-Dragonwing-IQ8 con el EVAL-KIT-SOM-SMARC de SECO y el Modular Vision Kit. Estas plataformas permiten validar el módulo de forma temprana, probar los periféricos e integrar el software mientras se desarrolla la placa portadora final específica de la aplicación.
No sustituyen la validación del sistema final, en la que la placa portadora personalizada, el diseño térmico, la arquitectura de control y las interfaces específicas de la aplicación deben verificarse conjuntamente en la aplicación de destino.
Cómo coordinar el hardware y el software desde el principio
La integración del hardware por sí sola no define la plataforma de producción. La base de software, que incluye el sistema operativo, el BSP, los controladores y el entorno de aplicación, debe evolucionar junto con el hardware de destino.
La portabilidad de las aplicaciones y el soporte de software de la plataforma son partes distintas de la transición. Los modelos de IA y la lógica de aplicación desarrollados durante la creación de prototipos pueden seguir siendo reutilizables, pero los BSP, los controladores y la integración específica del hardware deben adaptarse al sistema de destino. El entorno de software de SOM-SMARC-Dragonwing-IQ8 combina el soporte de Linux a nivel de plataforma con el camino que ofrece Clea OS hacia una base industrial coherente para el despliegue, el mantenimiento y la gestión del ciclo de vida de las aplicaciones.
Por ello, el diseño de la placa portadora, el desarrollo del BSP, la integración de controladores y la adaptación de la aplicación deben avanzar como actividades coordinadas.
Cómo diseñar la plataforma para algo más que el primer robot
Una arquitectura de producción debe respaldar no solo el primer despliegue, sino también futuras variantes de robot y generaciones de producto.
La naturaleza modular de SMARC permite a los equipos de ingeniería desarrollar arquitecturas de placa portadora que pueden reutilizarse en productos afines, siempre que las interfaces y los requisitos del sistema sigan siendo compatibles. Esto puede reducir el esfuerzo de rediseño futuro y ayudar a los fabricantes a evolucionar las configuraciones de detección, el software de aplicación y las opciones de computación sin reconstruir toda la plataforma.
SOM-SMARC-Dragonwing-IQ8 aporta la base de computación industrial. La experiencia de SECO en placas portadoras, su soporte de ingeniería embebida y la infraestructura de software Clea ayudan a los equipos a diseñar en torno a él la plataforma de robótica completa.
Manifieste su interés en evaluar SOM-SMARC-Dragonwing-IQ8 para su próxima plataforma de robótica industrial.
Destacado en este artículo
SOM-SMARC-Dragonwing-IQ8
Módulo SMARC® Rel. 2.2 con procesadores de aplicaciones Qualcomm® Dragonwing™ IQ8.
- SMARC®
- Qualcomm® Dragonwing™ IQ8
Seguir leyendo

Noticias, 12 de noviembre de 2026
El módulo COM Express de SECO basado en AMD Ryzen Embedded 8000 Series ya está disponible para solicitar muestras
Leer
Noticias, 5 de noviembre de 2026
SECO y Peridio se asocian para acelerar la robótica y la Physical AI, del desarrollo al despliegue en Qualcomm® Dragonwing™
Leer
Blog
IA industrial en el borde en 2027: lo que los OEM deben tener en cuenta en sus diseños desde hoy
Leer
Reciba la newsletter de SECO.
Suscríbase con su dirección de correo en seco.com.